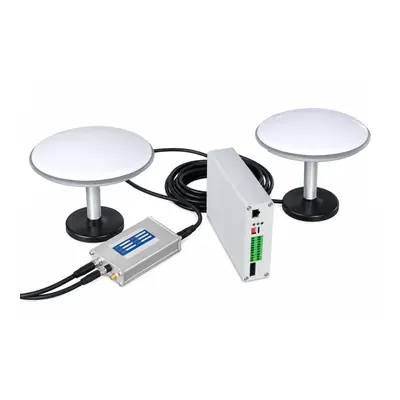
RTK, kamerabaserad vision och LiDAR mäter olika aspekter av omgivningen. RTK stöder positionsbestämning med satellit- och korrektionsdata. Kameror fångar visuell information. LiDAR mäter avstånd till ytor och föremål. Kommersiell navigering kombinerar ofta sensorer, men en komponentlista bevisar inte prestanda eller autonomi.
Direkt rekommendation
Välj det kompletta navigationssystemet utifrån platsen och de funktioner som behövs, inte den längsta sensorlistan. Bedöm fri sikt mot himlen och korrektioner för RTK, ljus och bildmiljö för vision samt mätgeometri och miljöbegränsningar för LiDAR. Kräv ett integrerat acceptanstest på plats för exakt hårdvara, programvara och maskin.
Beslutsunderlag
| Beslut | Princip | Underlag / begränsningar |
|---|---|---|
| RTK | Positionsreferens | Fri sikt mot himlen, korrektionskälla, kommunikation och flervägsfel |
| Vision | Bilder för perception eller lokalisering | Ljus, nedsmutsning, kontrast och bearbetning |
| LiDAR | Avståndsmätningar och geometri | Skymning, montering, målegenskaper och miljö |
| Sensorfusion | Kombinerar kompletterande indata | Integration och felhantering måste verifieras |
| Inköpsunderlag | Monterade delar och funktioner | Version, kalibrering, begränsningar och acceptansresultat |
RTK besvarar en positionsfråga
RTK kan förbättra positionsuppskattningen när satellitsikt, korrektionskälla och kommunikation stöder det. Träd, byggnader och signalreflektioner kan påverka miljön. Definiera önskat beteende när korrektions- eller positionskvaliteten sjunker under projektets gränsvärde.
Vision besvarar en fråga om omgivningen
Kameror kan stödja funktioner för gränser, objekt eller lokalisering beroende på programvaran. Ljus, bländning, skuggor, regn, damm, vegetation och smuts på linsen påverkar indata. Offerten ska beskriva den levererade funktionen i stället för att hävda att en kamera ser allt.
LiDAR besvarar frågor om avstånd och form
LiDAR ger avståndsmätningar till upptäckta ytor inom sitt synfält och sina driftgränser. Montering, skymning, målegenskaper och miljöförhållanden har betydelse. Ett 3D-LiDAR-tillval definierar inte i sig hinderregler eller maskinens beslut.
Testa sensorfusion och försämrad kvalitet
När system kombinerar sensorer ska övergångarna testas: skymd himmel, svagt ljus, blockerad sensor, förändrad omgivning, kommunikationsbortfall och oväntade hinder. Dokumentera vilken indatakälla som upprätthåller funktionen, när maskinen begär ingripande och hur direkt styrning återställs.
Skilj navigering från funktionssäkerhet
Noggrann positionering eller perception ersätter inte nödstopp, avspärrningar, utbildad tillsyn eller instruktionerna för den exakta maskinen. Fråga hur fel upptäcks och vilket kontrollerat tillstånd som följer; dra inga slutsatser från sensormärket.
Gör versionerna spårbara
Dokumentera sensormodell, montering, styrenhet, program- eller firmwareversion, korrektionsmetod, kalibreringsdatum och acceptansförfarande. Framtida ändringar bör leda till ny granskning i stället för att automatiskt ärva ett tidigare resultat.
Uppgifter att lämna före valet
- Exakt uppgift, platsmått och representativa foton eller video.
- Terräng, vegetation, åtkomst, svängar, väder och önskat resultat.
- Dagligt arbetsfönster, serviceförmåga och destination.
- Funktioner och tillval som måste bekräftas i offerten.
Relaterade MERI-resurser
Köparfrågor
Avgör en enda komponent eller specifikation lämpligheten?
Nej. Den kompletta konfigurationen, platsen, processen och driftförhållandena måste bedömas tillsammans.
Kan en tillvalsbild eller demonstration bevisa alla funktioner?
Nej. Bekräfta monterad hårdvara, dokumenterade funktioner och testförhållanden för den beställda maskinen.
Vad bör ingå i ett acceptanstest för navigering?
Testa de nödvändiga funktionerna på avsedd plats, hur maskinen reagerar när sensorkvaliteten sjunker och hur direkt styrning återställs.
Granska den exakta platsen och konfigurationen
Skicka uppmätta uppgifter så att MERI kan identifiera relevanta modeller, tillval och underlag.
Begär en konfigurationsgranskning