RTK, kamerasyn og LiDAR måler ulike sider av omgivelsene. RTK støtter posisjonsberegning med satellitt- og korreksjonsdata. Kameraer fanger visuell informasjon. LiDAR måler avstand til flater og objekter. Kommersiell navigasjon kombinerer ofte sensorer, men en komponentliste beviser ikke ytelse eller autonomi.
Direkte anbefaling
Velg hele navigasjonssystemet etter sted og nødvendige funksjoner, ikke lengst sensorliste. Vurder fri himmel og korreksjon for RTK, lys og scenekvalitet for kamera og geometri og miljøgrenser for LiDAR. Krev samlet stedstest av nøyaktig maskinvare, programvare og maskin.
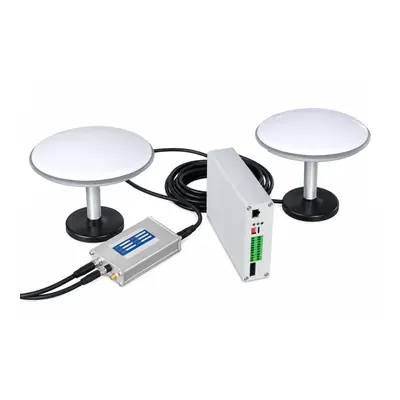
Beslutningsramme
| Beslutning | Prinsipp | Dokumentasjon / grenser |
|---|---|---|
| RTK | Posisjonsreferanse | Fri himmel, korreksjonskilde, kommunikasjon og flerveissignaler |
| Kamerasyn | Bilder for persepsjon eller lokalisering | Lys, tilsmussing, kontrast og behandling |
| LiDAR | Avstandsmålinger og geometri | Skjerming, montering, målegenskaper og miljø |
| Sensorfusjon | Kombinerer utfyllende innganger | Integrasjon og feilhåndtering må verifiseres |
| Innkjøpsdokumentasjon | Monterte deler og funksjoner | Versjon, kalibrering, grenser og testresultater |
RTK svarer på et posisjonsspørsmål
RTK kan forbedre posisjonen når satellittsikt, korreksjon og kommunikasjon tillater det. Trær, bygg og refleksjoner påvirker miljøet. Definer reaksjon når korreksjon eller posisjonskvalitet faller under prosjektgrensen.
Kamerasyn svarer på et scenespørsmål
Kamera kan støtte grenser, objekter eller lokalisering etter programvaren. Lys, gjenskinn, skygger, regn, støv, vegetasjon og skitten linse påvirker inngangen. Tilbudet skal beskrive levert funksjon, ikke hevde at kamera ser alt.
LiDAR svarer på avstand og form
LiDAR måler avstand til registrerte flater innenfor synsfelt og driftsgrenser. Montering, skjerming, objekter og miljø betyr noe. Et 3D LiDAR-tilvalg definerer ikke alene hinderregler eller maskinbeslutninger.
Test fusjon og svekket sensorkvalitet
Ved kombinerte sensorer testes blokkert himmel, dårlig lys, skjult sensor, endret scene, kommunikasjonstap og uventet hinder. Registrer hvilken inngang som bærer funksjonen, når maskinen ber om hjelp og hvordan direkte kontroll gjenopprettes.
Skill navigasjon fra funksjonssikkerhet
Posisjons- eller persepsjonsnøyaktighet erstatter ikke nødstopp, avsperring, opplært tilsyn og maskininstruksjon. Spør hvordan feil oppdages og hvilken kontrollert tilstand som følger; ikke utled det fra sensormerket.
Hold versjonene sporbare
Registrer sensormodell, feste, styreenhet, programvare/fastvare, korreksjonsmetode, kalibreringsdato og testprosedyre. Fremtidige endringer skal vurderes, ikke automatisk arve gammelt resultat.
Opplysninger før valg
- Nøyaktig oppgave, stedsmål og representative bilder eller video.
- Terreng, vegetasjon, adkomst, svinger, vær og ønsket resultat.
- Daglig arbeidsvindu, serviceevne og destinasjon.
- Funksjoner og tilvalg som må bekreftes i tilbudet.
Relaterte MERI-ressurser
Spørsmål fra kjøpere
Avgjør én komponent eller spesifikasjon egnetheten?
Nei. Hele konfigurasjonen, stedet, prosessen og driftsforholdene må vurderes samlet.
Kan et tilvalgsbilde eller en demonstrasjon bevise alle funksjoner?
Nei. Bekreft montert maskinvare, dokumenterte funksjoner og testforhold for bestilt maskin.
Hva inngår i godkjenningstest for navigasjon?
Test nødvendige funksjoner på tiltenkt sted, reaksjon ved svak sensorkvalitet og gjenoppretting av direkte kontroll.
Vurder nøyaktig sted og konfigurasjon
Send målte opplysninger så MERI kan finne relevante modeller, tilvalg og underlag.
Be om en konfigurasjonsvurdering