چمنزن کنترل از راه دور در برابر چمنزن خودران برای محلهای کاری حرفهای
کنترل از راه دور و چمنزنی خودران، مسئولیتهای کنترلی متفاوتی را توصیف میکنند. چمنزن کنترل از راه دور معمولی، فرمانهای پیوسته اپراتور را اجرا میکند. تجهیزات دارای کمک ناوبری میتوانند موقعیتیابی، دوربین یا حسگر داشته باشند؛ سامانه خودران کار را در محدوده عملیاتی طراحیشده و مشخص برنامهریزی و اجرا میکند. این اصطلاحات را بهجای یکدیگر به کار نبرید.
پاسخ مقایسه سریع
برای پوشش گیاهی متغیر، موانع، کار روی شیب و وظایفی که به قضاوت پیوسته انسان نیاز دارند، کنترل مستقیم از راه دور را انتخاب کنید. کمک ناوبری یا خودرانی را برای محلهای نقشهبرداریشده و تکرارپذیر تنها پس از بررسی مرزها، موقعیتیابی، برخورد با موانع، نظارت، ارتباطات و رفتار ایمن هنگام خرابی ارزیابی کنید.
جدول تصمیمگیری کنارهم
| تصمیم | گزینه A | گزینه B |
|---|---|---|
| نقش اپراتور | کنترل مستقیم و پیوسته | نظارت در چارچوب سامانه و محل تعریفشده |
| نوع محل | کار متغیر، در حال تغییر یا وابسته به وظیفه | محدوده نقشهبرداریشده و تکرارپذیر در حدود طراحی |
| موانع | اپراتور میبیند و واکنش نشان میدهد | حسگرها و قواعد سامانه باید اعتبارسنجی شوند |
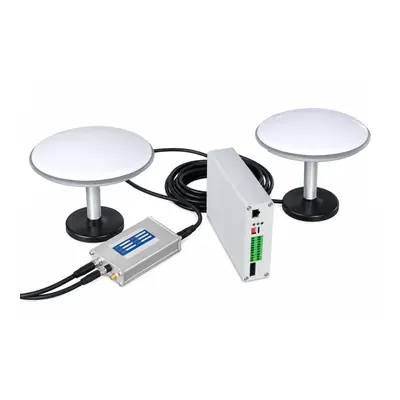
| زیرساخت | کنترلر و پیوند ارتباطی | ممکن است به RTK، نقشه، دوربین، لیدار یا اتصال شبکه نیاز داشته باشد |
| گزینههای MERI | کنترلر C7 استاندارد؛ گزینههای صنعتی متناسب با پیکربندی | ناوبری، دوربین، لیدار 3D و کنترل با نمایشگر بزرگ نیاز به تأیید دارند |
سطوح کنترل را بدون سادهسازی تبلیغاتی تعریف کنید
دستگاه دارای موقعیتیابی RTK الزاماً خودران نیست. وجود دوربین، اجتناب از مانع را اثبات نمیکند و کنترلر با نمایشگر بزرگ مسئول رانندگی را تغییر نمیدهد. پیشنهاد فنی باید عملکردهای تحویلی، موارد دستی باقیمانده و شرایط لازم سامانه را مشخص کند.
محدوده عملیاتی طراحیشده را تعیین کنید
مرزها، شیب، سطح زمین، ارتفاع پوشش گیاهی، موانع ثابت و متحرک، دید ماهوارهای GNSS، ارتباطات، دسترسی عمومی و شرایط آبوهوا را مستند کنید. ادعای خودرانی تنها در همین محدوده تعریفشده معنا دارد. پیش از استفاده حرفهای، قطع موقعیتیابی، مسیر مسدود، توقف اضطراری و بازیابی را آزمایش کنید.
کنترل ترکیبی را در نظر بگیرید
برخی کاربران برای لبههای دشوار به کنترل مستقیم از راه دور و برای مسیرهای باز تکرارشونده به کمک ناوبری نیاز دارند. این روش ترکیبی ممکن است از تحمیل خودرانی کامل بر محلی پیشبینیناپذیر واقعبینانهتر باشد. روش انتقال کنترل، نظارت اپراتور و شواهد ثبتشده را بررسی کنید.
آزمایش پذیرش عملکردهای ناوبری
آزمایشی برای دقت مرز، تکرار مسیر، قطع GNSS، قطع ارتباط، ظاهرشدن مانع، توقف اضطراری، شروع مجدد و تحویل کنترل به اپراتور بنویسید. آن را در نوع محل موردنظر و با حسگرها و نرمافزار تحویلی اجرا کنید. مشخص کنید کدام عملکردها قبول شدهاند و کدام مسئولیتها بر عهده اپراتور باقی میمانند.
مدارک تجهیز باید بسته ناوبری و سختافزارهای همراه را نام ببرند. تصویر دوربین، لیدار یا کنترلر نمایشگر بزرگ اختیاری، وجود سامانه خودران کامل را اثبات نمیکند. آموزش و پشتیبانی باید با بسته نصبشده متناسب باشند.
دادههای لازم پیش از انتخاب
- پوشش گیاهی، تراکم، نمونه مواد و کیفیت نهایی موردنیاز.
- شیب، جهت حرکت، سطح و محدودیتهای آبوهوایی.
- ابعاد دسترسی، فضای دورزدن، حمل و انبارداری.
- حجم کار روزانه، مهارت سرویس و قطعات یدکی موجود.
- مدل دقیق، گزینهها، مقصد و مدارک موردنیاز.
فرایند مقایسه
- نوع کار و محدودیتهای محل را مشخص کنید.
- سامانههای سازگار با مدل دقیق را شناسایی کنید.
- پیکربندیها را با ثابت نگهداشتن متغیرهای نامرتبط مقایسه کنید.
- ادعاها را با برگه فنی، فهرست قطعات و آزمایش نماینده بررسی کنید.
- پیکربندی نهایی سفارشدادهشده را در پیشنهاد فنی ثبت کنید.
پرسشهای متداول انتخاب
آیا نام گزینه بهتنهایی عملکرد را تعیین میکند؟
خیر. عملکرد به مجموعه دستگاه، پیکربندی، محل و روش کار بستگی دارد.
آیا همه گزینهها با تمام مدلها سازگارند؟
خیر. سازگاری باید برای مدل دقیق تأیید و در پیشنهاد فنی ثبت شود.
برای انتخاب دستگاه چه شواهدی باید درخواست کرد؟
صفحه جاری محصول، برگه فنی، پیکربندی دقیق، تصاویر یا شرایط آزمایش، اطلاعات قطعات و مدارک مقصد را بخواهید.
پیکربندی دقیق را مقایسه کنید
شرایط محل، حجم کار و گزینههای موردنظر را ارسال کنید. MERI پیش از سفارش، مدلهای سازگار و شواهد لازم را مشخص میکند.