RTK、カメラビジョン、LiDARは、周囲の異なる情報を取得します。RTKは衛星信号と補正データで位置の推定を支え、カメラは画像を捉え、LiDARは地表や物体までの距離を測ります。業務用の誘導システムでは複数のセンサーを組み合わせることがありますが、部品の一覧だけで性能や自律走行を証明することはできません。
推奨する進め方
センサーの多さより、現場と必要な機能に合うシステム全体を選びます。RTKでは空の見通しと補正方法、ビジョンでは照明と画像の質、LiDARでは距離を測れる範囲や使用環境を評価します。実際に納入される機械、ハードウェア、ソフトウェアを組み合わせて、現地で受入試験を行ってください。
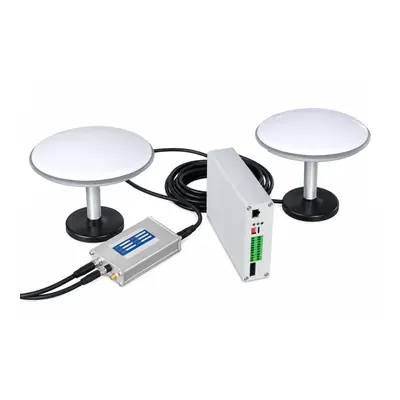
判断の枠組み
| 選定項目 | 選定の基準 | 確認資料と制約 |
|---|---|---|
| RTK | 位置の基準 | 空の見通し、補正情報の供給元、通信、反射波の影響 |
| カメラビジョン | 周囲の認識や自己位置推定に使う画像 | 照明、汚れ、コントラスト、画像処理 |
| LiDAR | 距離の計測と形状の把握 | 遮蔽、取り付け位置、対象物の特性、周囲の環境 |
| センサーの統合 | 互いを補う入力を組み合わせる | 統合時の動作と故障時の挙動を検証する |
| 調達時の記録 | 搭載部品と提供機能 | バージョン、校正、制約、受入試験の結果 |
RTKは位置の把握に使う
衛星の見通し、補正情報、通信の条件がそろえば、RTKで位置の推定精度を高められます。樹木、構造物、信号の反射が影響します。補正や測位の品質が必要水準を下回った場合に、どう動作すべきか決めてください。
カメラは周囲の様子を捉える
ソフトウェアによって、カメラは境界や物体の認識、自己位置推定に利用できます。照明、逆光、影、雨、ほこり、植生、レンズの汚れが画像に影響します。何でも見えると考えず、納入される機能を見積書に明記してください。
LiDARは距離と形状を測る
LiDARは視野と動作範囲内で、検出した面までの距離を測ります。取り付け位置、遮蔽、対象物の性質、環境条件を確認してください。3D LiDARの搭載だけでは、障害物の扱いや機械の判断方法までは分かりません。
センサー統合と性能低下時の動作を試す
複数のセンサーを使う場合は、衛星の視界が遮られたとき、暗い場所、センサーが汚れたとき、風景の変化、通信断、予期しない障害物を試します。どの入力が機能を担い、いつ操作介入を求め、どう手動操作に戻るかを記録してください。
誘導と機能安全を分けて考える
位置や認識の精度が高くても、非常停止、立入管理、訓練を受けた担当者の監督、機種の取扱説明書が必要です。故障の検知方法とその後に移行する状態を確認し、センサーのブランドで推測しないでください。
バージョンを追跡できるようにする
センサーの型式、取り付け位置、コントローラー、ソフトウェアやファームウェアのバージョン、補正方法、校正日、受入手順を記録します。仕様を変更したら過去の結果をそのまま流用せず、あらためて確認します。
選定前にそろえる情報
- 具体的な作業、現場の実測値、代表的な写真や動画。
- 地形、植生、進入路、旋回、天候、求める仕上がり。
- 日々の作業時間、整備体制、納入先。
- 見積書で確認する機能とオプション。
MERIの関連情報
購入前のFAQ
部品や仕様が一つ分かれば適合性を判断できますか?
いいえ。構成全体、現場、作業手順、運用条件をまとめて確認してください。
オプション画像や実演ですべての機能を証明できますか?
いいえ。注文する機械の搭載部品、資料に記載された機能、試験条件を確認してください。
誘導システムの受入試験では何を確認しますか?
実際の現場で必要な機能、センサーの品質が低下したときの動作、手動操作に戻す方法を試します。