RTK, कैमरा विज़न और LiDAR आसपास की अलग-अलग जानकारी मापते हैं। RTK उपग्रह और सुधार डेटा से स्थिति का अनुमान लगाता है। कैमरे दृश्य जानकारी लेते हैं। LiDAR सतहों और वस्तुओं की दूरी मापता है। व्यावसायिक नेविगेशन में अक्सर कई सेंसर होते हैं, लेकिन उनकी सूची प्रदर्शन या स्वायत्तता का प्रमाण नहीं है।
सीधी सिफारिश
पूरे नेविगेशन सिस्टम का चुनाव कार्यस्थल और आवश्यक काम के आधार पर करें। RTK के लिए खुले आसमान और सुधार डेटा, विज़न के लिए रोशनी और दृश्य की गुणवत्ता, और LiDAR के लिए दूरी मापने की ज्यामिति व पर्यावरण की सीमाएँ जाँचें। तय हार्डवेयर, सॉफ़्टवेयर और मशीन के साथ कार्यस्थल पर एकीकृत स्वीकृति परीक्षण माँगें।
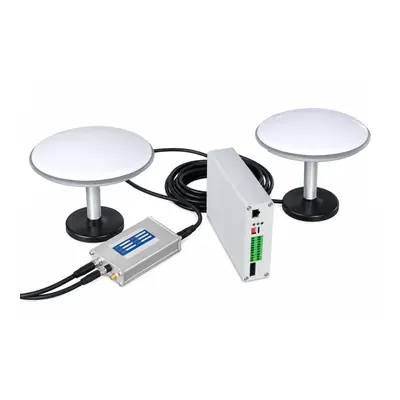
निर्णय का ढाँचा
| निर्णय | योजना का नियम | सबूत और सीमाएँ |
|---|---|---|
| RTK | स्थिति का संदर्भ | आसमान की दृश्यता, सुधार स्रोत, संचार और परावर्तित सिग्नल |
| कैमरा विज़न | दृश्य पहचान या स्थिति निर्धारित करने के लिए तस्वीरें | रोशनी, गंदगी, कंट्रास्ट और प्रोसेसिंग |
| LiDAR | दूरी और उसकी ज्यामिति की माप | आड़, माउंटिंग, लक्ष्य की सतह और वातावरण |
| सेंसर डेटा का संयोजन | पूरक डेटा को साथ इस्तेमाल करता है | सिस्टम का तालमेल और खराबी पर प्रतिक्रिया सत्यापित करें |
| खरीद का रिकॉर्ड | लगे हुए पुर्जे और फ़ंक्शन | संस्करण, कैलिब्रेशन, सीमाएँ और स्वीकृति परिणाम |
RTK बताता है मशीन कहाँ है
उपग्रह दृश्यता, सुधार स्रोत और संचार अनुकूल हों तो RTK स्थिति का अनुमान बेहतर कर सकता है। पेड़, ढाँचे और सिग्नल का परावर्तन असर डालते हैं। तय करें कि सुधार डेटा या स्थिति की गुणवत्ता परियोजना की सीमा से नीचे जाने पर मशीन क्या करेगी।
कैमरा विज़न बताता है आसपास क्या है
सॉफ़्टवेयर के अनुसार कैमरे सीमा, वस्तु या स्थान पहचानने में मदद कर सकते हैं। रोशनी, चमक, छाया, बारिश, धूल, वनस्पति और लेंस की गंदगी इनपुट बदलते हैं। कोटेशन में दिया जाने वाला फ़ंक्शन लिखें। कैमरे से सब कुछ दिखने का दावा पर्याप्त नहीं है।
LiDAR बताता है वस्तु कितनी दूर है और उसका आकार कैसा है
LiDAR अपने दृश्य क्षेत्र और परिचालन सीमा में मिली सतहों की दूरी मापता है। माउंटिंग, आड़, लक्ष्य की विशेषताएँ और वातावरण मायने रखते हैं। सिर्फ 3D LiDAR विकल्प से यह तय नहीं होता कि मशीन बाधा देखकर क्या करेगी।
सेंसर संयोजन और कमज़ोर सिग्नल की जाँच करें
कई सेंसर वाले सिस्टम में स्थितियाँ बदलकर जाँचें: आसमान ढकना, कम रोशनी, सेंसर पर आड़, बदला दृश्य, संचार टूटना और अचानक बाधा। दर्ज करें कि कौन सा इनपुट काम संभालता है, मशीन कब हस्तक्षेप माँगती है और सीधा नियंत्रण कैसे लौटता है।
नेविगेशन और परिचालन सुरक्षा अलग रखें
सही स्थिति या पहचान आपातकालीन स्टॉप, प्रवेश नियंत्रण, प्रशिक्षित निगरानी और मशीन की निर्देशावली का स्थान नहीं लेती। पूछें कि खराबी कैसे पहचानी जाती है और उसके बाद मशीन किस नियंत्रित स्थिति में जाती है। सेंसर के ब्रांड से इसका अनुमान न लगाएँ।
संस्करणों का रिकॉर्ड रखें
सेंसर मॉडल, माउंट, कंट्रोलर, सॉफ़्टवेयर या फ़र्मवेयर संस्करण, सुधार विधि, कैलिब्रेशन की तारीख और स्वीकृति प्रक्रिया दर्ज करें। आगे बदलाव होने पर जाँच दोहराएँ; पुराना परिणाम अपने आप लागू नहीं होता।
चुनाव से पहले ये विवरण दें
- सटीक काम, स्थल के माप और प्रतिनिधि फोटो या वीडियो।
- ज़मीन, वनस्पति, पहुँच, मोड़, मौसम और ज़रूरी कटाई का परिणाम।
- रोज़ काम का समय, सर्विस की सुविधा और गंतव्य।
- कोटेशन में पुष्टि किए जाने वाले फ़ंक्शन और विकल्प।
MERI के संबंधित संसाधन
खरीदार FAQ
क्या एक पुर्जा या स्पेसिफिकेशन ही उपयुक्तता तय करता है?
नहीं। पूरे कॉन्फ़िगरेशन, कार्यस्थल, प्रक्रिया और परिचालन स्थितियों की साथ में समीक्षा करें।
क्या विकल्प की तस्वीर या डेमो हर फ़ंक्शन साबित करता है?
नहीं। ऑर्डर की गई मशीन के हार्डवेयर, दस्तावेज़ में दिए फ़ंक्शन और परीक्षण की स्थितियाँ सत्यापित करें।
नेविगेशन स्वीकृति परीक्षण में क्या जाँचें?
उसी कार्यस्थल पर ज़रूरी फ़ंक्शन, सेंसर की गुणवत्ता गिरने पर मशीन की प्रतिक्रिया और सीधा नियंत्रण लौटाने की प्रक्रिया जाँचें।
सटीक स्थल और कॉन्फ़िगरेशन की समीक्षा करें
मापे हुए विवरण भेजें ताकि MERI संबंधित मॉडल, विकल्प और सबूत पहचान सके।
कॉन्फ़िगरेशन समीक्षा माँगें