RTK, ক্যামেরা ভিশন ও LiDAR পরিবেশের আলাদা দিক মাপে। RTK স্যাটেলাইট ও সংশোধনী তথ্য দিয়ে অবস্থান নির্ণয়ে সাহায্য করে। ক্যামেরা দৃশ্য ধারণ করে। LiDAR পৃষ্ঠ ও বস্তুর দূরত্ব মাপে। বাণিজ্যিক নেভিগেশনে প্রায়ই একাধিক সেন্সর থাকে, কিন্তু যন্ত্রাংশের তালিকা দিয়ে কর্মক্ষমতা বা স্বয়ংক্রিয়তা প্রমাণ হয় না।
সরাসরি পরামর্শ
সাইট ও প্রয়োজনীয় কাজ দেখে সম্পূর্ণ নেভিগেশন ব্যবস্থা বাছুন। RTK-র জন্য আকাশ কতটা খোলা ও সংশোধনী তথ্যের উৎস, ক্যামেরার জন্য আলো ও দৃশ্যের মান, আর LiDAR-এর জন্য দূরত্ব, জ্যামিতি ও পরিবেশের সীমা দেখুন। নির্দিষ্ট হার্ডওয়্যার, সফটওয়্যার ও মেশিন একসঙ্গে সাইটে পরীক্ষা করে গ্রহণ করুন।
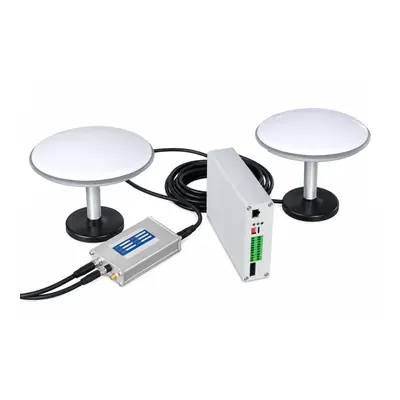
সিদ্ধান্ত নেওয়ার কাঠামো
| সিদ্ধান্ত | পরিকল্পনার নিয়ম | প্রমাণ ও সীমা |
|---|---|---|
| RTK | অবস্থান নির্ধারণের ভিত্তি | খোলা আকাশ, সংশোধনী উৎস, যোগাযোগ ও প্রতিফলিত সংকেত |
| ক্যামেরা ভিশন | দৃশ্য বোঝা বা অবস্থান নির্ণয়ের ছবি | আলো, ময়লা, বৈপরীত্য ও ছবি প্রক্রিয়াকরণ |
| LiDAR | দূরত্বের পরিমাপ ও জ্যামিতি | দৃষ্টি আড়াল, বসানোর স্থান, লক্ষ্যবস্তুর বৈশিষ্ট্য ও পরিবেশ |
| সেন্সরের তথ্য একত্র করা | পরস্পরকে পূরণ করে এমন তথ্য মেলায় | সংযোগ ও ত্রুটি সামলানোর পদ্ধতি যাচাই করতে হবে |
| ক্রয়ের রেকর্ড | লাগানো যন্ত্রাংশ ও কাজ | সংস্করণ, ক্যালিব্রেশন, সীমা ও গ্রহণ পরীক্ষার ফল |
অবস্থান জানার জন্য RTK
খোলা আকাশ, সংশোধনী তথ্য ও যোগাযোগ ঠিক থাকলে RTK অবস্থান নির্ণয় উন্নত করে। গাছ, স্থাপনা বা প্রতিফলিত সংকেত এতে প্রভাব ফেলে। সংশোধনী তথ্য বা অবস্থানের মান প্রকল্পের সীমার নিচে নামলে মেশিন কী করবে, আগে ঠিক করুন।
দৃশ্য বোঝার জন্য ক্যামেরা ভিশন
সফটওয়্যার অনুযায়ী ক্যামেরা সীমানা, বস্তু বা অবস্থান শনাক্ত করতে পারে। আলো, ঝলক, ছায়া, বৃষ্টি, ধুলো, গাছপালা ও লেন্সে ময়লা ছবিতে প্রভাব ফেলে। ক্যামেরা সব দেখে এমন দাবি না করে কোটেশনে যে কাজ দেওয়া হবে তা লিখুন।
দূরত্ব ও আকৃতি বোঝার জন্য LiDAR
LiDAR তার দৃষ্টিক্ষেত্র ও কাজের সীমার ভেতর শনাক্ত পৃষ্ঠের দূরত্ব মাপে। বসানোর স্থান, আড়াল, লক্ষ্যবস্তুর বৈশিষ্ট্য ও পরিবেশ গুরুত্বপূর্ণ। শুধু 3D LiDAR থাকলে বাধা সামলানোর নিয়ম বা মেশিনের সিদ্ধান্ত জানা যায় না।
সেন্সর মেলানো ও মান কমলে কী হয়, পরীক্ষা করুন
সেন্সর একসঙ্গে ব্যবহার করলে আকাশ ঢাকা, কম আলো, সেন্সর আড়াল, দৃশ্য বদল, যোগাযোগ বিচ্ছিন্ন ও হঠাৎ বাধা পরীক্ষা করুন। কোন তথ্য কাজে লাগছে, মেশিন কখন অপারেটরকে হস্তক্ষেপ করতে বলে ও কীভাবে সরাসরি নিয়ন্ত্রণ ফেরে, লিখুন।
নেভিগেশন ও কাজের নিরাপত্তা আলাদা রাখুন
অবস্থান বা দৃশ্য শনাক্তের নির্ভুলতা জরুরি বন্ধ, কাজের এলাকা থেকে লোক সরানো, প্রশিক্ষিত তদারকি বা মেশিনের নির্দেশনার বিকল্প নয়। ত্রুটি কীভাবে ধরা পড়ে ও মেশিন কী অবস্থায় যায়, জিজ্ঞেস করুন। সেন্সরের ব্র্যান্ড দেখে ধরে নেবেন না।
সংস্করণের হিসাব রাখুন
সেন্সরের মডেল, মাউন্ট, কন্ট্রোলার, সফটওয়্যার বা ফার্মওয়্যার সংস্করণ, সংশোধনী পদ্ধতি, ক্যালিব্রেশনের তারিখ ও গ্রহণ পরীক্ষা লিখুন। পরে কিছু বদলালে পুরোনো ফল প্রযোজ্য ধরে না নিয়ে আবার যাচাই করুন।
বাছাইয়ের আগে যে তথ্য দেবেন
- সঠিক কাজ, সাইটের মাপ ও প্রতিনিধিত্বমূলক ছবি বা ভিডিও।
- ভূমি, গাছপালা, প্রবেশপথ, মোড়, আবহাওয়া ও কাজের কাঙ্ক্ষিত ফল।
- দৈনিক কাজের সময়, সার্ভিসের সামর্থ্য ও গন্তব্য।
- কোটেশনে যেসব কাজ ও বিকল্প নিশ্চিত করতে হবে।
MERI-র সংশ্লিষ্ট তথ্য
ক্রেতাদের সাধারণ প্রশ্ন
একটি যন্ত্রাংশ বা তথ্যই কি উপযোগিতা ঠিক করে?
না। সম্পূর্ণ কনফিগারেশন, সাইট, প্রক্রিয়া ও কাজের অবস্থা একসঙ্গে যাচাই করুন।
কোনো বিকল্পের ছবি বা ডেমো কি সব কাজ প্রমাণ করে?
না। অর্ডার করা মেশিনের লাগানো হার্ডওয়্যার, লিখিত কাজ ও পরীক্ষার অবস্থা নিশ্চিত করুন।
নেভিগেশন গ্রহণ পরীক্ষায় কী থাকবে?
নির্ধারিত সাইটে প্রয়োজনীয় কাজ, সেন্সরের মান কমলে মেশিনের আচরণ ও সরাসরি নিয়ন্ত্রণ ফেরানোর পদ্ধতি পরীক্ষা করুন।
সাইট ও সঠিক কনফিগারেশন যাচাই করুন
মাপা তথ্য পাঠান, যাতে MERI প্রাসঙ্গিক মডেল, বিকল্প ও প্রমাণ চিহ্নিত করতে পারে।
কনফিগারেশন যাচাই করতে বলুন