RTK, kamerové vidění a LiDAR měří různé vlastnosti prostředí. RTK podporuje určování polohy pomocí družicových a korekčních dat. Kamery zachycují vizuální informace. LiDAR měří vzdálenosti k povrchům a objektům. Komerční navigace často kombinuje senzory, seznam součástí však nedokládá výkon ani autonomii.
Přímé doporučení
Vybírejte celý navigační systém podle stanoviště a požadovaných funkcí, nikoli podle nejdelšího seznamu senzorů. U RTK posuzujte výhled na oblohu a korekce, u kamer osvětlení a kvalitu scény a u LiDARu geometrii měření i omezení prostředí. Pro konkrétní hardware, software a stroj požadujte integrovanou přejímací zkoušku na místě.
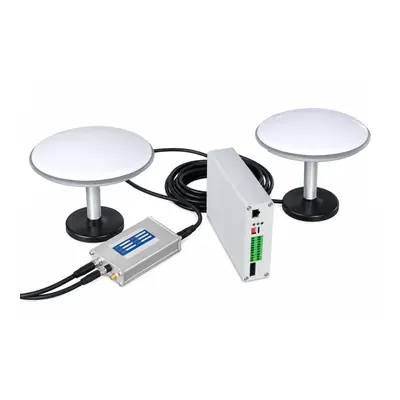
Rozhodovací rámec
| Rozhodnutí | Zásada plánování | Doklady a omezení |
|---|---|---|
| RTK | Polohová reference | Výhled na oblohu, zdroj korekcí, komunikace a vícecestné šíření signálu |
| Kamerové vidění | Snímky pro vnímání prostředí nebo lokalizaci | Osvětlení, znečištění, kontrast a zpracování |
| LiDAR | Měření vzdáleností a geometrie | Zakrytí, montáž, vlastnosti cíle a prostředí |
| Fúze senzorů | Kombinuje vzájemně se doplňující vstupy | Integraci a reakce na poruchy je nutné ověřit |
| Nákupní dokumentace | Instalované součásti a funkce | Verze, kalibrace, omezení a výsledky přejímky |
RTK odpovídá na otázku polohy
RTK může zpřesnit odhad polohy, pokud to umožňuje výhled na družice, zdroj korekcí a komunikace. Stromy, stavby nebo odrazy signálu mohou prostředí ovlivnit. Stanovte požadované chování při poklesu kvality korekcí nebo polohy pod projektovou mez.
Kamerové vidění odpovídá na otázku scény
Kamery mohou podle softwaru podporovat rozpoznání hranic, objektů nebo lokalizaci. Vstup ovlivňuje osvětlení, oslnění, stíny, déšť, prach, vegetace a znečištění objektivu. Nabídka musí popsat dodanou funkci, nikoli tvrdit, že kamera vidí vše.
LiDAR odpovídá na otázku vzdálenosti a tvaru
LiDAR poskytuje měření vzdáleností k detekovaným povrchům v rámci svého zorného pole a provozních mezí. Důležité jsou montáž, zakrytí, vlastnosti cíle a podmínky prostředí. Samotný volitelný 3D LiDAR neurčuje pravidla pro překážky ani rozhodování stroje.
Otestujte fúzi i zhoršení vstupů
Při kombinaci senzorů testujte přechody: zakrytý výhled na oblohu, slabé světlo, zakrytý senzor, změněnou scénu, ztrátu komunikace a neočekávanou překážku. Zaznamenejte, který vstup funkci zajišťuje, kdy stroj vyžaduje zásah a jak se obnoví přímé ovládání.
Oddělte navigaci od funkční bezpečnosti
Přesnost určování polohy nebo vnímání nenahrazuje nouzové zastavení, vymezení prostoru, vyškolený dohled ani pokyny konkrétního stroje. Ptejte se, jak se zjišťují poruchy a jaký řízený stav následuje; neodvozujte to ze značky senzoru.
Zachovejte dohledatelnost verzí
Zapište model senzoru, montáž, řídicí jednotku, verzi softwaru nebo firmwaru, metodu korekcí, datum kalibrace a přejímací postup. Budoucí změny mají vyvolat nové posouzení, nikoli automaticky převzít dřívější výsledek.
Podklady před výběrem
- Přesný úkol, měření stanoviště a reprezentativní fotografie nebo video.
- Terén, vegetace, přístup, otáčení, počasí a požadovaný výsledek.
- Denní pracovní okno, servisní možnosti a cílová země.
- Funkce a příslušenství, které musí nabídka výslovně potvrdit.
Související materiály MERI
FAQ pro kupující
Určuje vhodnost jediná součást nebo parametr?
Ne. Je nutné společně posoudit úplnou konfiguraci, stanoviště, postup a provozní podmínky.
Prokáže fotografie příslušenství nebo ukázka všechny funkce?
Ne. Ověřte instalovaný hardware, doložené funkce a podmínky zkoušek objednávaného stroje.
Co patří do přejímací zkoušky navigace?
Na zamýšleném pracovišti otestujte požadované funkce, reakce stroje při poklesu kvality senzorů a obnovení přímého ovládání.
Posouzení konkrétního stanoviště a konfigurace
Pošlete naměřené podklady, aby MERI mohlo určit vhodné modely, příslušenství a doklady.
Vyžádat posouzení konfigurace