RTK، بینایی دوربین و LiDAR جنبههای متفاوت محیط را اندازه میگیرند. RTK با داده ماهواره و تصحیح، برآورد موقعیت را پشتیبانی میکند. دوربین اطلاعات بصری ثبت میکند. LiDAR فاصله تا سطح و اجسام را اندازه میگیرد. سامانههای ناوبری حرفهای اغلب حسگرها را ترکیب میکنند، اما فهرست اجزا اثبات عملکرد یا خودرانی نیست.
پیشنهاد مستقیم
سامانه کامل ناوبری را بر اساس محل و عملکرد مورد نیاز انتخاب کنید، نه طولانیترین فهرست حسگر. برای RTK دید آسمان و تصحیحات، برای بینایی روشنایی و کیفیت صحنه و برای LiDAR هندسه برد و محدودیت محیط را ارزیابی کنید. برای سختافزار، نرمافزار و دستگاه دقیق، آزمون پذیرش یکپارچه در محل بخواهید.
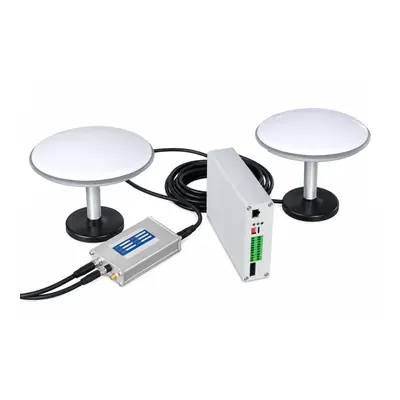
چارچوب تصمیمگیری
| تصمیم | قاعده برنامهریزی | شواهد / محدودیتها |
|---|---|---|
| RTK | مرجع موقعیت | دید آسمان، منبع تصحیح، ارتباط و چندمسیری |
| بینایی | تصاویر برای ادراک یا مکانیابی | نور، آلودگی، کنتراست و پردازش |
| LiDAR | اندازهگیری فاصله و هندسه | انسداد دید، نصب، ویژگی هدف و محیط |
| همجوشی حسگرها | ترکیب ورودیهای مکمل | یکپارچگی و مدیریت خرابی باید بررسی شود |
| سابقه انتخاب تجهیزات | قطعات و عملکردهای نصبشده | نسخه، کالیبراسیون، محدودیتها و نتایج پذیرش |
RTK به پرسش موقعیت پاسخ میدهد
اگر دید ماهواره، منبع تصحیح و ارتباط مناسب باشند، RTK میتواند برآورد موقعیت را بهبود دهد. درختان، سازهها یا بازتاب سیگنال میتوانند محیط را تحت تأثیر قرار دهند. رفتار لازم را هنگام افت کیفیت تصحیح یا موقعیت به زیر آستانه پروژه تعریف کنید.
بینایی به پرسش صحنه پاسخ میدهد
دوربین بسته به نرمافزار میتواند عملکرد مرز، تشخیص جسم یا مکانیابی را پشتیبانی کند. نور، خیرگی، سایه، باران، گردوغبار، گیاه و آلودگی لنز بر ورودی اثر دارند. پیشنهاد فنی باید عملکرد تحویلی را شرح دهد، نه اینکه ادعا کند دوربین همه چیز را میبیند.
LiDAR به پرسش فاصله و شکل پاسخ میدهد
LiDAR در میدان دید و حدود کاری خود، فاصله تا سطوح شناساییشده را اندازه میگیرد. نصب، انسداد دید، ویژگی هدف و شرایط محیط مهماند. گزینه LiDAR سهبعدی 3D بهتنهایی قواعد مانع یا تصمیمهای دستگاه را تعریف نمیکند.
همجوشی و افت کیفیت را آزمایش کنید
وقتی سامانه حسگرها را ترکیب میکند، گذارها را آزمایش کنید: آسمان مسدود، نور کم، حسگر پوشیده، تغییر صحنه، قطع ارتباط و مانع غیرمنتظره. ثبت کنید کدام ورودی عملکرد را فراهم میکند، چه زمانی دستگاه مداخله میخواهد و کنترل مستقیم چگونه بازمیگردد.
ناوبری را از ایمنی عملکردی جدا کنید
دقت موقعیت یا ادراک جایگزین توقف اضطراری، کنترل محدوده ممنوعه، نظارت آموزشدیده و دستورالعمل دقیق دستگاه نیست. بپرسید خطا چگونه تشخیص داده میشود و پس از آن چه وضعیت کنترلشدهای رخ میدهد؛ آن را از برند حسگر استنباط نکنید.
ردیابی نسخهها را حفظ کنید
مدل حسگر، پایه، کنترلر، نسخه نرمافزار یا میانافزار، روش تصحیح، تاریخ کالیبراسیون و روش پذیرش را ثبت کنید. تغییرات آینده باید موجب بازبینی شوند، نه اینکه خودکار نتیجه قبلی را به ارث ببرند.
اطلاعات لازم پیش از انتخاب
- نوع دقیق کار، اندازهگیریهای محل و عکس یا ویدیوی نماینده.
- زمین، پوشش گیاهی، دسترسی، گردشها، آبوهوا و کیفیت نهایی مورد نیاز.
- بازه کاری روزانه، توان خدمات و مقصد.
- عملکردها و گزینههایی که باید در پیشنهاد فنی تأیید شوند.
منابع مرتبط MERI
پرسشهای متداول انتخاب
آیا یک جزء یا مشخصه، تناسب دستگاه را تعیین میکند؟
خیر. پیکربندی کامل، محل، فرایند و شرایط کار باید با هم بررسی شوند.
آیا تصویر گزینه یا نمایش عملی همه عملکردها را ثابت میکند؟
خیر. سختافزار نصبشده، عملکرد مستند و شرایط آزمایش دستگاه سفارششده را تأیید کنید.
آزمون پذیرش ناوبری شامل چه مواردی است؟
در محل مورد نظر، عملکردهای لازم، واکنش دستگاه به افت کیفیت حسگر و روش بازگشت کنترل مستقیم را آزمایش کنید.
محل و پیکربندی دقیق را بررسی کنید
ورودیهای اندازهگیریشده را ارسال کنید تا MERI مدلها، گزینهها و شواهد مرتبط را مشخص کند.
درخواست بررسی پیکربندی