موقعیتیابی سانتیمتری
دو آنتن GNSS و مرجع تصحیح RTK، اطلاعات موقعیت و جهت را برای دنبال کردن دقیق مسیر در وضعیت حل ثابت RTK به کنترلر میدهند.
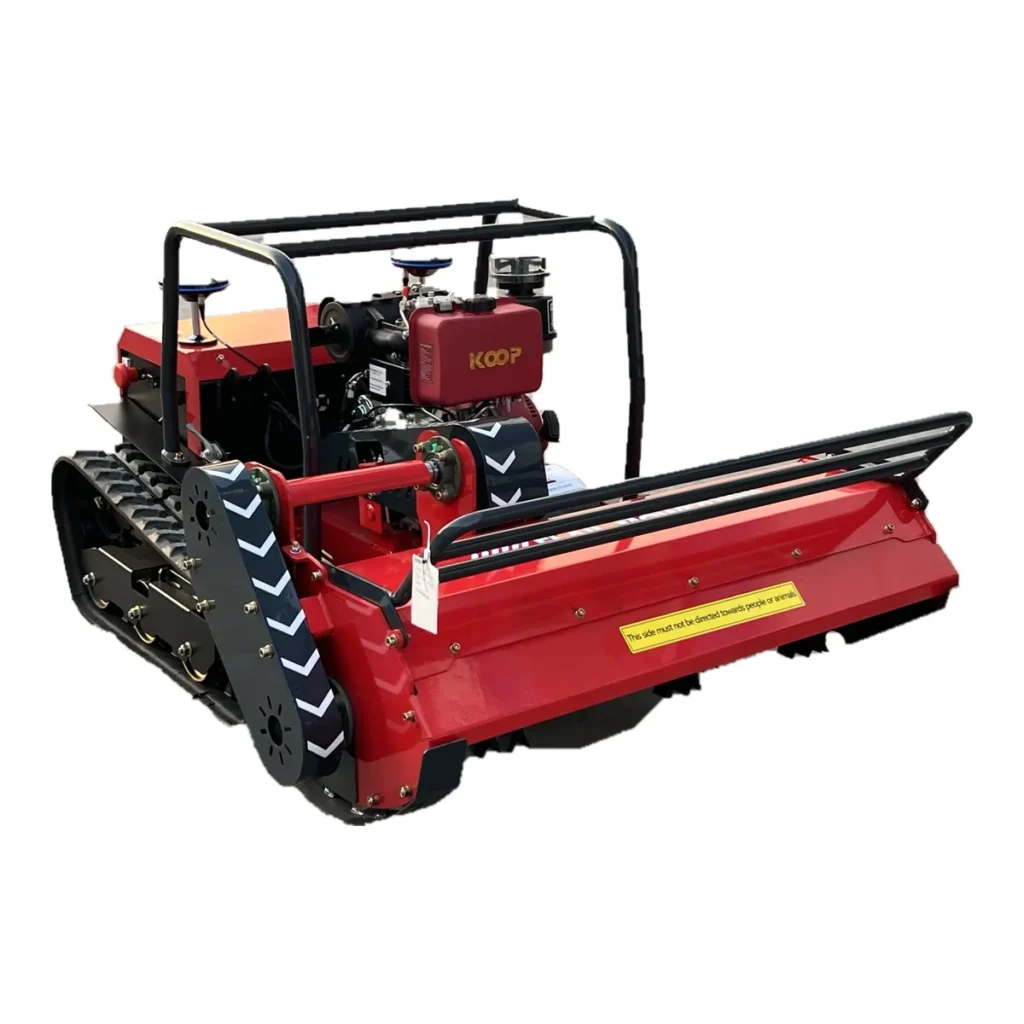


1 / 6
در تصویر: چمنزن دیزلی کنترل از راه دور MERI با دو آنتن RTK GNSS نصبشده، همراه با نمونه تجهیزات اختیاری. اجزای تحویلی مطابق فهرست پیکربندی تأییدشده هستند.
MERI · ارتقای ناوبری و کنترل
پوشش هدایتشده را به چمنزن کنترل از راه دور یا دستگاه میدانی مناسب MERI اضافه کنید. کنترلر ناوبری RTK مسیرهای زیگزاگ، مارپیچی، سفارشی و باغیرا برنامهریزی و در وضعیت حل ثابت RTK با موقعیتیابی سانتیمتری دنبال میکند و میتواند کار متوقفشده را ادامه دهد.
برای محلهای باز و منظم از بسته استاندارد RTK شروع کنید. در صورت نیاز محل و کار، دید استریو، LiDAR نوع 3D، پایانه کنترل از راه دور با نمایشگر بزرگ یا ایستگاه پایه RTK اضافه کنید.
ناوبری ارتقای اختیاری است و روی همه دستگاههای MERI استاندارد نیست. MERI در سامانههای ناوبری با شرکای تخصصی فناوری همکاری میکند و مرجع تماس شما برای انتخاب، یکپارچهسازی و پشتیبانی است.
عملکرد سامانه
دو آنتن GNSS و مرجع تصحیح RTK، اطلاعات موقعیت و جهت را برای دنبال کردن دقیق مسیر در وضعیت حل ثابت RTK به کنترلر میدهند.
مسیر زیگزاگ رفتوبرگشتی، مارپیچی، مسیر سفارشی ثبتشده یا مسیر باغی را انتخاب کنید. مسیر باغی نقاط میان ردیفهای درخت را متصل و ویرایش میکند تا عبور دوباره از سطح تمامشده کمتر شود.
هنگام نقشهبرداری موانع ثابت و نقطه بازگشت را ثبت کنید. از برنامه دستگاه را مکث، متوقف یا فراخوانی کنید و کار ذخیرهشده را از محل توقف ادامه دهید.
سه بسته با یک منطق انتخاب.
بر اساس موانع، دید ماهواره و پیچیدگی کار انتخاب کنید، نه تعداد بیشتر حسگرها. استاندارد، پیشرفته و پرچمدار نام بستهها هستند؛ سختافزار و عملکردهای فعال مطابق فهرست پیکربندی تأییدشده خواهند بود.
برای زمینهای باز و منظم، پارکها و محلهایی با دید مناسب به آسمان. با تمرکز بر کار پایدار و یکپارچهسازی ساده.
کارهای معمول: چمنزنی منظم، سمپاشی یا نظافت محل، بازرسی دورهای و حملونقل کمسرعت.
برای پوشش درختی، موانع جزئی، دریافت ضعیفتر ماهواره، تغییرات محدود زمین و محدودههای نامنظم. داده LiDAR انحراف موقعیتیابی را اصلاح میکند و پیوستگی کار را بهبود میدهد.
کارهای معمول: باغها، حاشیه جنگل، زمینهای پیچیده و کارهای شهری و پارک.
RTK، LiDAR SLAM، ناوبری اینرسی و حسگرهای دیگر برای گذار فضای داخل و خارج، نقشهبرداری صحنه 3D، حافظه مسیر و کار پیوسته در محیطهای گوناگون.
کارهای معمول: محلهای پیچیده، حملونقل میان فضای داخل و خارج و پروژههای سفارشی.
جایگاه بستهها برگرفته از راهنمای بستههای ناوبری هوشمند MERI نسخه v1.1 است.
برای دیدن همه ستونها به راست یا چپ حرکت دهید
| بسته | موقعیتیابی | محیط مناسب |
|---|---|---|
| استاندارد | RTK با دقت بالا | محدودههای باز و منظم در فضای بیرون |
| پیشرفته | ترکیب RTK و LiDAR SLAM | درختان، موانع جزئی و چیدمان نامنظم |
| پرچمدار | RTK و LiDAR SLAM بههمراه ناوبری اینرسی و ترکیب چندحسگری | گذار فضای داخل و خارج و کارهای پیوسته پیچیده |
ماژولهای اختیاری
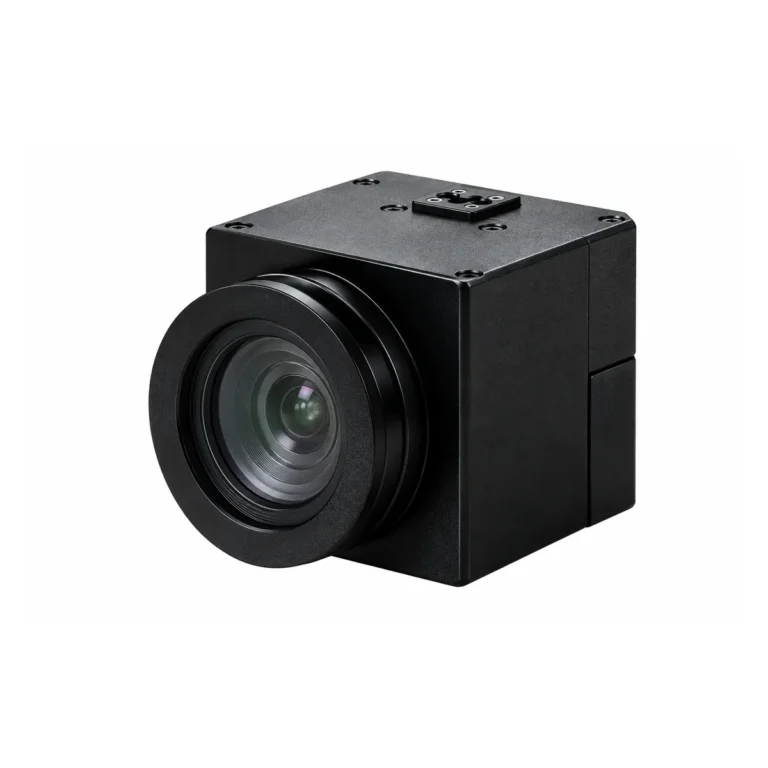
دوربینهای استریو موانع متحرک را تشخیص میدهند. سامانه همراه با موانع ثابت علامتگذاریشده میتواند دور بزند، سرعت را کم کند یا متوقف شود. انتقال تصویر به اپراتور در مشاهده محل کار کمک میکند.

پایانه لمسی برای کنترل دستگاه، تنظیم پارامترها، تعریف کار سفارشی و مداخله دستی. کار مستقل آفلاین به پیکربندی تحویلی بستگی دارد.
نقشهبرداری 3D، اسکن زمین، فاصلهسنجی مانع و ادراک محیط. با پیکربندی مناسب SLAM و نقشه معتبر، موقعیتیابی در محلهای دارای مانع دریافت ماهواره را پشتیبانی میکند.
مرجع موقعیتیابی تفاضلی دستگاه: شعاع تا 2.5 km و قطر 5 km در فضای باز، توان فرستنده 20 dBm و تغذیه DC 5 V. پوشش واقعی به زمین، موانع و شرایط رادیویی بستگی دارد.
تشخیص مانع به نصب، ویژگی جسم و محیط بستگی دارد. راهبرد اجتناب، برد و حساسیت برای هر پروژه تنظیم میشود.
نحوه آمادهسازی کار
بازگشت خودکار هنگام کاهش شارژ و ادامه کار پس از شارژ فقط برای دستگاههای برقی با تجهیزات شارژ خودکار سازگار کاربرد دارد و به تأیید جداگانه نیاز دارد.
ارقام اسمی درجشده در منبع
برگرفته از راهنمای بستههای ناوبری هوشمند MERI نسخه v1.1 و مستندات NAV-L3.
برای دیدن همه ستونها به راست یا چپ حرکت دهید
| قلم | مشخصات |
|---|---|
| سامانههای ماهوارهای | GPS + BeiDou (BDS) + GLONASS |
| دقت موقعیت | ±2 cm در وضعیت حل ثابت RTK |
| دقت وضعیت زاویهای | 0.1°، واحد IMU با 6 محور |
| نرخ بهروزرسانی موقعیت | 10 Hz |
| مرجع تفاضلی | پشتیبانی از ایستگاه پایه RTK |
| پوشش ایستگاه پایه | شعاع ≤2.5 km / قطر ≤5 km در فضای باز |
| انواع مسیر | زیگزاگ، مارپیچی، سفارشی و باغی |
| رابطهای کنترلر NAV-L3 | اتصالدهنده تغذیه و داده، اترنت RJ45، ارتباط 4G، Wi-Fi، Bluetooth، دو درگاه آنتن GNSS و Nano-SIM |
| اندازه کنترلر NAV-L3 | 114.4 × 66.2 × 29.3 mm برای بدنه |
دقت واقعی با نصب، خدمات تصحیح و شرایط موقعیتیابی تغییر میکند؛ آن را با سختافزار تحویلی و آزمون پذیرش در محل تأیید کنید. منبع تغذیه و سیمکشی پیش از نصب بر اساس دستهسیم تحویلی تأیید میشوند.
ناوبری جایگزین توقف اضطراری، محدوده ممنوعه یا نظارت آموزشدیده نیست. مقایسه ناوبری RTK، دید ماشینی و LiDAR و چمنزن کنترل از راه دور استاندارد در برابر چمنزن با کمک ناوبری را پیش از تعیین مشخصات سامانه بخوانید.
چمنزنها و بوتهزنهای کنترل از راه دور در پارکها، زمینهای منظم و باغها، با مسیرهای نقشهبرداریشده و تکرارپذیر.
سمپاشها، خاکورزهای جمعوجور و دیگر تجهیزات میدانی کمسرعت سازگار در قطعات منظم یا پیچیده.
پروژههای گشت، بازرسی و حملونقل، همراه با سازگارکردن رابط خودرو و توسعه نرمافزار برای ساخت OEM.
نمایش گامبهگام
آموزش یک پیکربندی را نشان میدهد. صفحهها و کنترلها با سختافزار تحویلی و نسخه نرمافزار متفاوتاند. نمایشهای بیشتر در ویدیوهای MERI.
مشاوره فنی، ارزیابی امکانپذیری و تعیین پیکربندی راهکار پیش از خرید؛ راهنمای راهاندازی، آموزش اپراتور و هماهنگی بهروزرسانی نرمافزار پس از تحویل.
دفترچه انگلیسی NAV-L3 بنا به درخواست در اختیار خریداران و شرکای پروژه قرار میگیرد.
درخواست دفترچه کاربری NAV-L3 ←خیر. دستگاههای MERI بهصورت استاندارد کنترل مستقیم از راه دور دارند. ناوبری RTK ارتقای اختیاری برای دستگاه و محل مناسب است که در پیشنهاد مکتوب تأیید میشود.
مشخصات منبع ±2 cm در وضعیت حل ثابت RTK با نرخ بهروزرسانی 10 Hz است. دقت واقعی به نصب، منبع تصحیح و شرایط محل بستگی دارد و در آزمون پذیرش در محل تأیید میشود.
موانع ثابت روی نقشه ثبت میشوند و مسیر از اطراف آنها میگذرد. تشخیص موانع متحرک به دوربین دید استریو یا LiDAR نوع 3D اختیاری نیاز دارد و اجتناب، کاهش سرعت یا توقف برای پروژه تنظیم میشود.
پوشش درختی میتواند دریافت ماهواره را ضعیف کند. برای باغها و محلهای دارای موانع جزئی، بسته پیشرفته RTK + LiDAR SLAM پیشنهاد میشود و عملکرد در محل تأیید خواهد شد.
مرجع تصحیح RTK لازم است. MERI میتواند ایستگاه پایه اختیاری با شعاع پوشش تا 2.5 km در فضای باز تأمین کند؛ منبع مناسب به محل و منطقه شما بستگی دارد.
پس از بررسی وسیله، رابطهای کنترل و محل، یکپارچهسازی برای تجهیزات کمسرعت سازگار امکانپذیر است. اطلاعات را برای ارزیابی امکانپذیری بفرستید.
درباره دستگاهها و محلهای خود توضیح دهید. MERI بسته ناوبری و گزینهها را پیشنهاد میکند و پیکربندی سازگار را برای نمایندگان، پیمانکاران و پروژههای OEM ارائه میدهد.