Positionnement centimétrique
Deux antennes GNSS et une référence de correction RTK fournissent position et cap pour un suivi de trajectoire précis en mode RTK fixé.


1 / 6
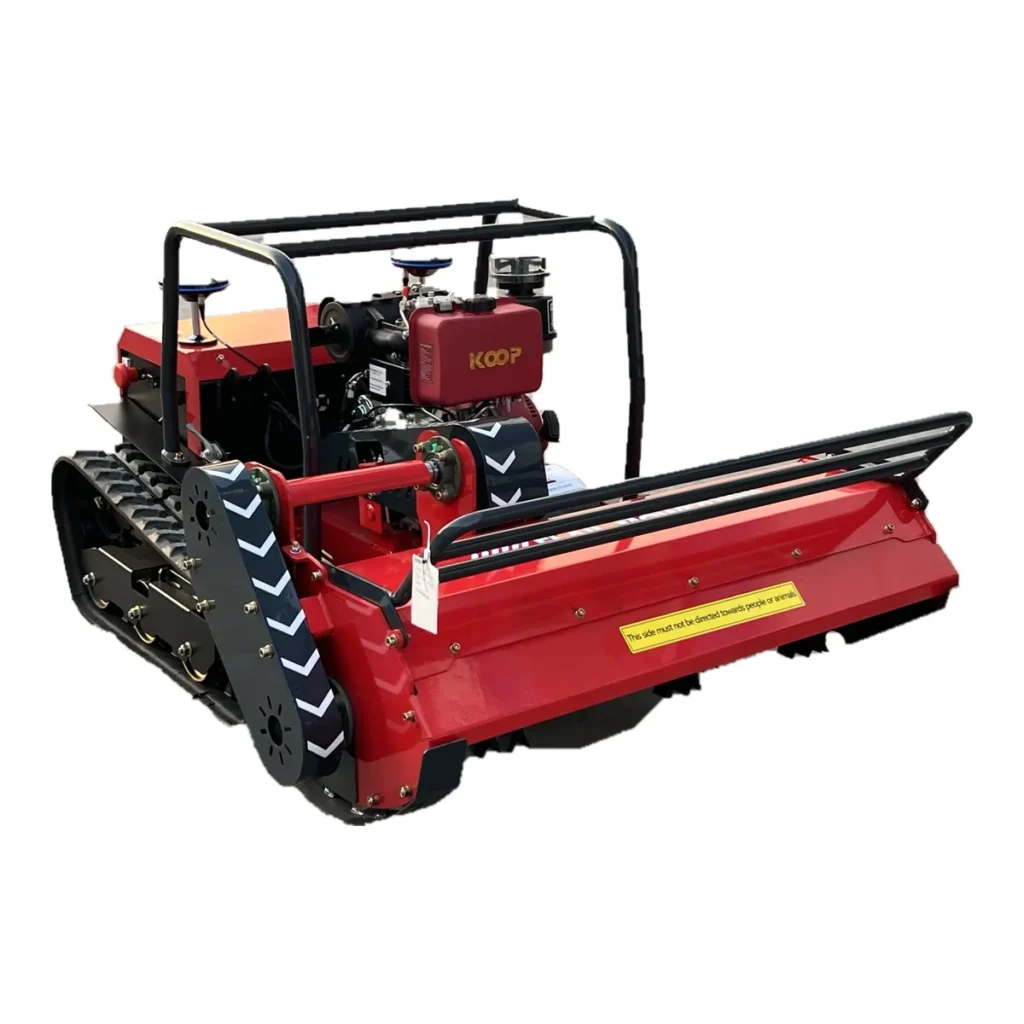
Illustration : une tondeuse diesel MERI équipée d’antennes GNSS RTK et des exemples d’options. La livraison suit la configuration confirmée.
MERI · Navigation & commande
Ajoutez une couverture guidée aux tondeuses télécommandées et machines de terrain MERI adaptées. Le contrôleur de navigation RTK planifie des trajets en zigzag, en spirale, personnalisés et pour vergers, les suit avec un positionnement centimétrique en mode RTK fixé et peut reprendre une tâche interrompue.
Commencez par le pack RTK Standard pour les terrains ouverts et réguliers. Ajoutez caméra stéréo, LiDAR 3D, terminal déporté grand écran ou station de base RTK lorsque le site et la tâche l’exigent.
La navigation est une option, non fournie de série sur toutes les machines MERI. MERI travaille avec des partenaires technologiques spécialisés et reste votre interlocuteur pour la sélection, l’intégration et l’assistance.
Ce que fait le système
Deux antennes GNSS et une référence de correction RTK fournissent position et cap pour un suivi de trajectoire précis en mode RTK fixé.
Zigzag, spirale, trajets personnalisés enregistrés ou trajets de verger entre les rangs, avec moins de passages répétés sur les zones terminées.
Enregistrez les obstacles fixes et un point de retour lors de la cartographie. Mettez en pause, arrêtez ou rappelez la machine depuis l’application et reprenez une tâche enregistrée.
Trois packs. Une même logique de choix.
Choisissez selon les obstacles, la réception satellite et la complexité de la tâche, pas selon la plus longue liste de capteurs. Standard, Advanced et Flagship sont des noms de packs ; le matériel et les fonctions suivent la configuration confirmée.
Pour champs, parcs et sites ouverts et réguliers avec bonne vue du ciel. Fonctionnement stable, économique et intégration simple.
Usage type : tonte régulière, pulvérisation ou nettoyage, inspection de routine, transport lent.
Pour couvert arboré, obstructions partielles, réception satellite plus faible, relief modéré et zones irrégulières. Les données LiDAR corrigent les écarts de position.
Usage type : vergers, lisières, parcelles complexes, entretien municipal et des parcs.
RTK, LiDAR SLAM, navigation inertielle et autres capteurs pour les transitions intérieur/extérieur, la cartographie 3D, la mémoire de trajets et les tâches continues.
Usage type : sites complexes, transport intérieur/extérieur, projets sur mesure.
| Pack | Positionnement | Environnement adapté |
|---|---|---|
| Standard | RTK haute précision | Zones extérieures ouvertes et régulières |
| Advanced | Fusion RTK + LiDAR SLAM | Arbres, obstructions partielles, zones irrégulières |
| Flagship | RTK + LiDAR SLAM + fusion inertielle et multicapteur | Transitions intérieur/extérieur, tâches continues complexes |
Modules optionnels
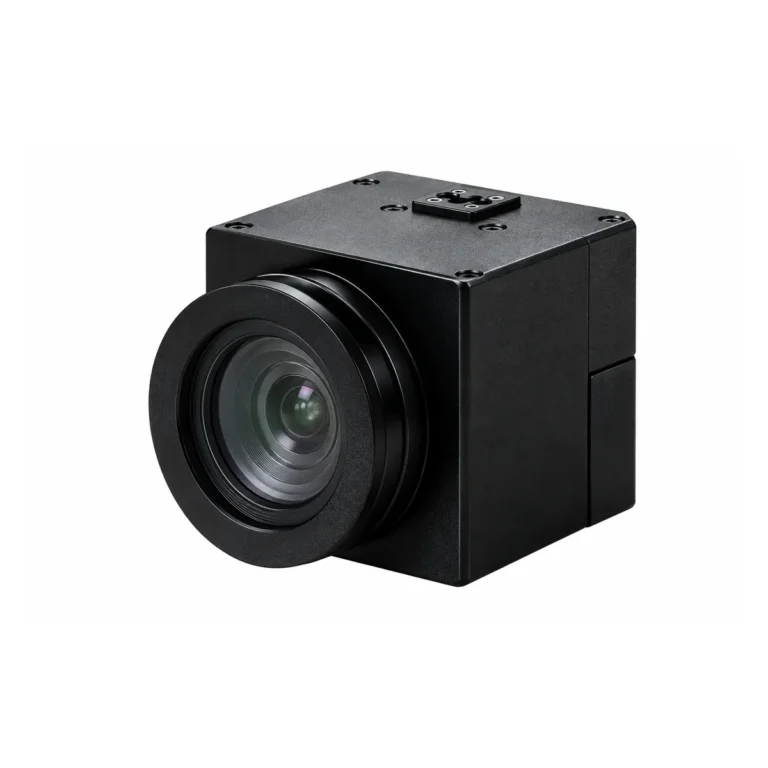
Les caméras stéréo détectent les obstacles mobiles. Combinées aux obstacles fixes enregistrés, elles permettent d’éviter, de ralentir ou de s’arrêter. La transmission vidéo aide l’opérateur à surveiller le chantier.

Terminal tactile pour la commande de la machine, le réglage des paramètres, la configuration des tâches et l’intervention manuelle. Le fonctionnement autonome hors ligne dépend de la configuration livrée.
Cartographie 3D, relevé du terrain, mesure de distance aux obstacles et perception. Avec la bonne configuration SLAM et une carte valide, il aide à la localisation lorsque la réception satellite est masquée.
Référence de positionnement différentiel pour la machine : jusqu’à 2,5 km de rayon (5 km de diamètre) en terrain dégagé, puissance d’émission 20 dBm, alimentation DC 5 V. La couverture réelle dépend du relief, des obstacles et des conditions radio.
La détection d’obstacles dépend du montage, des caractéristiques des objets et de l’environnement. La stratégie d’évitement, la portée et la sensibilité sont configurées pour chaque projet.
Préparation d’une tâche
Le retour automatique en batterie faible et la reprise après recharge ne concernent que les machines électriques équipées d’un matériel de recharge automatique compatible et doivent être confirmés séparément.
Valeurs nominales de la source
| Élément | Caractéristique |
|---|---|
| Systèmes satellitaires | GPS + BeiDou (BDS) + GLONASS |
| Précision de position | ±2 cm en mode RTK fixé |
| Précision d’attitude | 0,1°, centrale inertielle 6 axes |
| Fréquence de mise à jour | 10 Hz |
| Référence différentielle | Compatible station de base RTK |
| Couverture de la station de base | ≤2,5 km de rayon / ≤5 km de diamètre, terrain dégagé |
| Types de trajet | Zigzag, spirale, personnalisé, verger |
| Interfaces du contrôleur (NAV-L3) | Connecteur alimentation/données, Ethernet RJ45, 4G, Wi-Fi, Bluetooth, deux ports d’antenne GNSS, Nano-SIM |
| Dimensions du contrôleur NAV-L3 | 114,4 × 66,2 × 29,3 mm |
La précision réelle varie selon l’installation, le service de correction et les conditions de réception ; elle est confirmée avec le matériel livré lors d’un essai de réception sur site. L’alimentation et le câblage sont confirmés selon le faisceau livré avant installation.
La navigation ne remplace ni l’arrêt d’urgence, ni les zones d’exclusion, ni une supervision formée. Consultez notre comparatif RTK, vision et LiDAR avant de spécifier un système.
Tondeuses et débroussailleuses télécommandées dans les parcs, champs réguliers et vergers, avec des passages cartographiés et répétables.
Pulvérisateurs compatibles, motoculteurs compacts et autres engins lents sur parcelles régulières ou complexes.
Projets de patrouille, d’inspection et de transport, ainsi qu’adaptation des interfaces véhicule et extensions logicielles pour les OEM.
Démonstration pas à pas
Le tutoriel montre une configuration. Les écrans et commandes varient selon le matériel et la version logicielle livrés.
Conseil technique, étude de faisabilité et configuration avant l’achat ; accompagnement à la mise en service, formation des opérateurs et coordination des mises à jour logicielles après livraison.
Le manuel utilisateur NAV-L3 en anglais est remis aux acheteurs et partenaires de projet sur demande.
Demander le manuel NAV-L3 →Non. Les machines MERI sont livrées avec une commande à distance directe. La navigation RTK est une option pour les machines et sites adaptés, confirmée dans le devis.
La valeur de la source est ±2 cm en mode RTK fixé avec une mise à jour à 10 Hz. La précision réelle dépend de l’installation, de la source de correction et du site ; elle est confirmée lors d’un essai de réception.
Les obstacles fixes sont enregistrés sur la carte et contournés. La détection des obstacles mobiles nécessite la caméra stéréo ou le LiDAR 3D en option, avec évitement, ralentissement ou arrêt configurés pour le projet.
Le couvert arboré peut affaiblir la réception satellite. Pour les vergers et sites partiellement masqués, le pack Advanced RTK + LiDAR SLAM est recommandé, avec performances confirmées sur site.
Une référence de correction RTK est nécessaire. MERI peut fournir une station de base en option couvrant jusqu’à 2,5 km de rayon en terrain dégagé ; la bonne source dépend du site et de la région.
L’intégration est possible sur des engins lents compatibles après examen du véhicule, des interfaces de commande et du site. Envoyez-nous les détails pour une étude de faisabilité.
Décrivez vos machines et vos sites. MERI recommandera le pack de navigation et les options, et chiffrera la configuration pour distributeurs, prestataires et projets OEM.