सेंटीमीटर-स्तरीय पोज़िशनिंग
दो GNSS एंटीना और RTK करेक्शन रेफ़रेंस कंट्रोलर को पोज़िशन और हेडिंग डेटा देते हैं, जिससे RTK fix मोड में सटीक पाथ ट्रैकिंग होती है।
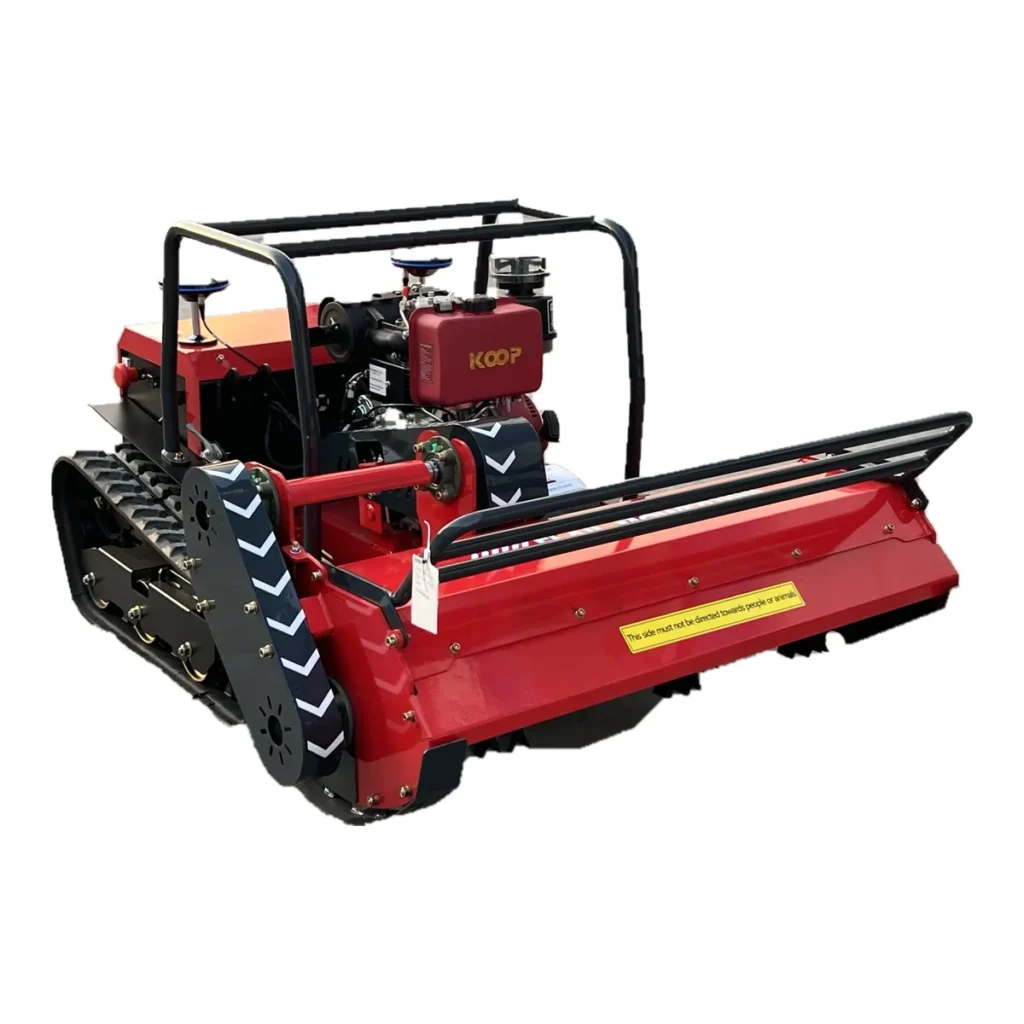


1 / 6
चित्र में: दो RTK GNSS एंटीना लगा हुआ MERI डीज़ल रिमोट कंट्रोल मोवर और वैकल्पिक हार्डवेयर के उदाहरण। डिलीवर किए गए पुर्ज़े पुष्ट कॉन्फ़िगरेशन सूची के अनुसार होते हैं।
MERI · नेविगेशन और कंट्रोल अपग्रेड
उपयुक्त MERI रिमोट कंट्रोल मोवर या फ़ील्ड मशीन में गाइडेड कवरेज जोड़ें। RTK नेविगेशन कंट्रोलर ज़िगज़ैग, स्पाइरल, कस्टम और बाग़ रूट की योजना बनाता है, RTK fix मोड में सेंटीमीटर-स्तरीय पोज़िशनिंग के साथ उन्हें फ़ॉलो करता है और रुके हुए काम को फिर से शुरू कर सकता है।
खुले और नियमित क्षेत्रों के लिए Standard RTK पैकेज से शुरू करें। जब साइट और काम की ज़रूरत हो, तब स्टीरियो विज़न, 3D LiDAR, बड़ी स्क्रीन वाला रिमोट टर्मिनल या RTK बेस स्टेशन जोड़ें।
नेविगेशन एक वैकल्पिक अपग्रेड है, हर MERI मशीन में मानक नहीं। MERI नेविगेशन सिस्टम के विशेषज्ञ तकनीकी भागीदारों के साथ काम करता है और चयन, इंटीग्रेशन व सहायता के लिए आपका संपर्क है।
सिस्टम क्या करता है
दो GNSS एंटीना और RTK करेक्शन रेफ़रेंस कंट्रोलर को पोज़िशन और हेडिंग डेटा देते हैं, जिससे RTK fix मोड में सटीक पाथ ट्रैकिंग होती है।
ज़िगज़ैग (आगे-पीछे), स्पाइरल, रिकॉर्ड किए गए कस्टम रूट या पेड़ों की कतारों के बीच बिंदुओं को जोड़ने व संपादित करने वाले बाग़ रूट चुनें, जिससे पहले से कटी ज़मीन पर दोहराव कम होता है।
मैपिंग के दौरान स्थिर बाधाएँ और रिटर्न पॉइंट रिकॉर्ड करें। ऐप से मशीन को रोकें, बंद करें या वापस बुलाएँ, और सहेजा गया काम वहीं से जारी रखें जहाँ वह रुका था।
तीन पैकेज। चयन का एक तरीका।
सबसे लंबी सेंसर सूची के आधार पर नहीं, बल्कि बाधाओं, उपग्रह दृश्यता और काम की जटिलता के आधार पर चुनें। Standard, Advanced और Flagship पैकेज के नाम हैं; सक्रिय हार्डवेयर और फ़ंक्शन पुष्ट कॉन्फ़िगरेशन सूची के अनुसार होते हैं।
खुले, नियमित खेतों, पार्कों और अच्छे आकाश दृश्य वाली साइटों के लिए। स्थिर संचालन, लागत-दक्षता और आसान इंटीग्रेशन पर केंद्रित।
सामान्य काम: नियमित घास कटाई, साइट पर छिड़काव या सफ़ाई, नियमित निरीक्षण, कम गति पर परिवहन।
पेड़ों के नीचे, आंशिक बाधाओं, कमज़ोर उपग्रह सिग्नल, हल्के भू-भाग बदलाव और अनियमित क्षेत्रों के लिए। LiDAR डेटा पोज़िशन विचलन को सुधारता है और निरंतरता बढ़ाता है।
सामान्य काम: बाग़, जंगल के किनारे, जटिल खेत, नगरपालिका और पार्क कार्य।
इनडोर/आउटडोर ट्रांज़िशन, 3D दृश्य मैपिंग, रूट मेमोरी और कई वातावरणों में लगातार काम के लिए RTK, LiDAR SLAM, जड़त्वीय नेविगेशन और अतिरिक्त सेंसर।
सामान्य काम: जटिल साइटें, इनडोर/आउटडोर परिवहन, कस्टम प्रोजेक्ट।
| पैकेज | पोज़िशनिंग | सबसे उपयुक्त वातावरण |
|---|---|---|
| Standard | उच्च-सटीकता RTK | खुले, नियमित बाहरी क्षेत्र |
| Advanced | RTK + LiDAR SLAM फ़्यूज़न | पेड़, आंशिक बाधाएँ, अनियमित लेआउट |
| Flagship | RTK + LiDAR SLAM + जड़त्वीय व मल्टी-सेंसर फ़्यूज़न | इनडोर/आउटडोर ट्रांज़िशन, जटिल लगातार काम |
वैकल्पिक मॉड्यूल
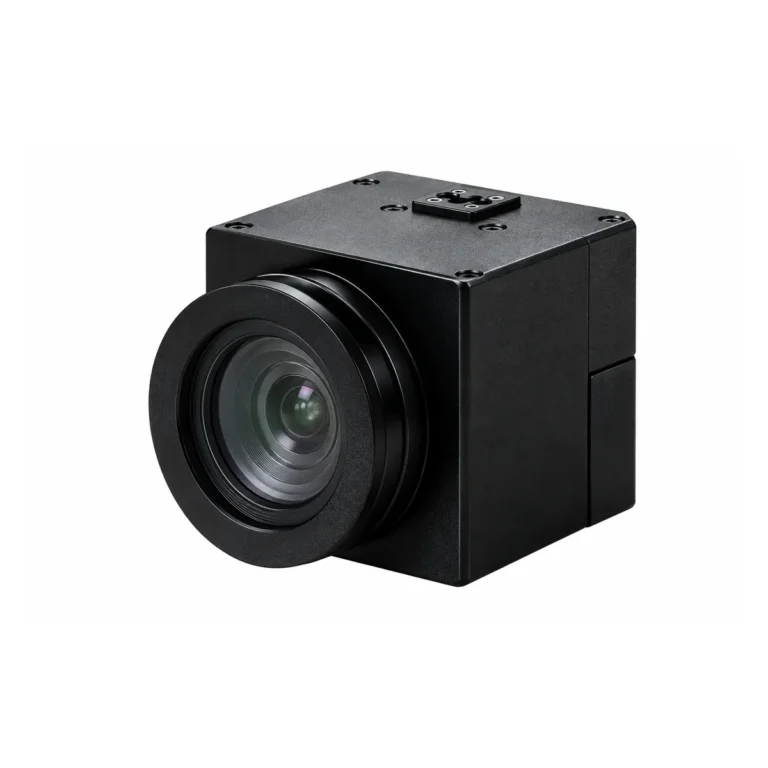
स्टीरियो कैमरे चलती बाधाओं का पता लगाते हैं। चिह्नित स्थिर बाधाओं के साथ मिलकर सिस्टम बच सकता है, धीमा हो सकता है या रुक सकता है। वीडियो ट्रांसमिशन ऑपरेटर को कार्यस्थल देखने में मदद करता है।

मशीन नियंत्रण, पैरामीटर समायोजन, कस्टम कार्य सेटिंग और मैनुअल हस्तक्षेप के लिए टचस्क्रीन टर्मिनल। स्वतंत्र ऑफ़लाइन संचालन आपूर्ति किए गए कॉन्फ़िगरेशन पर निर्भर करता है।
3D मैपिंग, भू-भाग स्कैनिंग, बाधा दूरी मापन और पहचान। उपयुक्त SLAM कॉन्फ़िगरेशन और वैध मैप के साथ, यह वहाँ लोकलाइज़ेशन में मदद करता है जहाँ उपग्रह सिग्नल अवरुद्ध हो।
मशीन के लिए डिफ़रेंशियल पोज़िशनिंग रेफ़रेंस: खुले क्षेत्र में 2.5 km तक त्रिज्या (5 km व्यास), 20 dBm ट्रांसमिट पावर, DC 5 V आपूर्ति। वास्तविक कवरेज भू-भाग, बाधाओं और रेडियो स्थितियों पर निर्भर करता है।
बाधा पहचान माउंटिंग, वस्तु की विशेषताओं और वातावरण पर निर्भर करती है। बचाव रणनीति, रेंज और संवेदनशीलता हर प्रोजेक्ट के लिए कॉन्फ़िगर की जाती है।
काम कैसे सेट होता है
कम बैटरी पर ऑटोमैटिक वापसी और चार्जिंग के बाद फिर से शुरूआत केवल संगत ऑटोमैटिक चार्जिंग हार्डवेयर वाली इलेक्ट्रिक मशीनों पर लागू होती है और इसके लिए अलग पुष्टि आवश्यक है।
दस्तावेज़ों में दिए गए नाममात्र मान
| मद | स्पेसिफिकेशन |
|---|---|
| उपग्रह प्रणालियाँ | GPS + BeiDou (BDS) + GLONASS |
| पोज़िशन सटीकता | RTK fix मोड में ±2 cm |
| अवस्था (ऐटिट्यूड) सटीकता | 0.1°, 6-अक्ष IMU |
| पोज़िशन अपडेट दर | 10 Hz |
| डिफ़रेंशियल रेफ़रेंस | RTK बेस स्टेशन समर्थन |
| बेस स्टेशन कवरेज | ≤2.5 km त्रिज्या / ≤5 km व्यास, खुला क्षेत्र |
| रूट प्रकार | ज़िगज़ैग, स्पाइरल, कस्टम, बाग़ |
| कंट्रोलर इंटरफ़ेस (NAV-L3) | पावर/डेटा कनेक्टर, RJ45 Ethernet, 4G, Wi-Fi, Bluetooth, दो GNSS एंटीना पोर्ट, Nano-SIM |
| NAV-L3 कंट्रोलर आकार | 114.4 × 66.2 × 29.3 mm (बॉडी) |
वास्तविक सटीकता इंस्टॉलेशन, करेक्शन सेवा और पोज़िशनिंग स्थितियों के अनुसार बदलती है; इसे आपूर्ति किए गए हार्डवेयर और साइट एक्सेप्टेंस टेस्ट से पुष्ट करें। इंस्टॉलेशन से पहले पावर सप्लाई और वायरिंग डिलीवर किए गए हार्नेस के अनुसार पुष्ट की जाती है।
नेविगेशन इमरजेंसी स्टॉप, प्रतिबंधित क्षेत्रों या प्रशिक्षित निगरानी का विकल्प नहीं है। सिस्टम तय करने से पहले RTK, विज़न और LiDAR नेविगेशन तथा सामान्य रिमोट मोवर बनाम नेविगेशन-सहायता वाले मोवर की तुलना (अंग्रेज़ी में) पढ़ें।
पार्कों, नियमित खेतों और बाग़ों में मैप किए गए, दोहराए जा सकने वाले पास के साथ रिमोट कंट्रोल मोवर और ब्रश कटर।
नियमित या जटिल प्लॉट में संगत स्प्रेयर, कॉम्पैक्ट टिलर और अन्य कम गति वाले फ़ील्ड उपकरण।
गश्त, निरीक्षण और परिवहन प्रोजेक्ट, साथ ही OEM निर्माण के लिए वाहन इंटरफ़ेस अनुकूलन और सॉफ़्टवेयर एक्सटेंशन।
चरण-दर-चरण प्रदर्शन
ट्यूटोरियल एक कॉन्फ़िगरेशन दिखाता है। स्क्रीन और कंट्रोल डिलीवर किए गए हार्डवेयर और सॉफ़्टवेयर संस्करण के अनुसार बदलते हैं। अधिक प्रदर्शन MERI वीडियो में देखें।
खरीद से पहले तकनीकी परामर्श, व्यवहार्यता आकलन और समाधान कॉन्फ़िगरेशन; डिलीवरी के बाद कमीशनिंग मार्गदर्शन, ऑपरेटर प्रशिक्षण और सॉफ़्टवेयर अपडेट समन्वय।
NAV-L3 अंग्रेज़ी यूज़र मैनुअल अनुरोध पर खरीदारों और प्रोजेक्ट भागीदारों के साथ साझा किया जाता है।
NAV-L3 यूज़र मैनुअल का अनुरोध करें →नहीं। MERI मशीनें मानक रूप से सीधे रिमोट कंट्रोल के साथ आती हैं। RTK नेविगेशन उपयुक्त मशीनों और साइटों के लिए वैकल्पिक अपग्रेड है, जिसकी पुष्टि कोटेशन में होती है।
स्रोत स्पेसिफिकेशन 10 Hz अपडेट दर के साथ RTK fix मोड में ±2 cm है। वास्तविक सटीकता इंस्टॉलेशन, करेक्शन स्रोत और साइट की स्थितियों पर निर्भर करती है, इसलिए इसकी पुष्टि साइट एक्सेप्टेंस टेस्ट में होती है।
स्थिर बाधाएँ मैप पर रिकॉर्ड होती हैं और रूट उनके आस-पास से गुज़रता है। चलती बाधाओं की पहचान के लिए वैकल्पिक स्टीरियो विज़न कैमरा या 3D LiDAR आवश्यक है, और बचाव, धीमा होना या रुकना प्रोजेक्ट के लिए कॉन्फ़िगर किया जाता है।
पेड़ों का छत्र उपग्रह सिग्नल कमज़ोर कर सकता है। बाग़ों और आंशिक रूप से अवरुद्ध साइटों के लिए Advanced RTK + LiDAR SLAM पैकेज की सिफ़ारिश की जाती है, और प्रदर्शन साइट पर पुष्ट किया जाता है।
RTK करेक्शन रेफ़रेंस आवश्यक है। MERI खुले क्षेत्र में 2.5 km तक की त्रिज्या कवर करने वाला वैकल्पिक बेस स्टेशन दे सकता है; सही स्रोत आपकी साइट और क्षेत्र पर निर्भर करता है।
वाहन, कंट्रोल इंटरफ़ेस और साइट की समीक्षा के बाद संगत कम गति वाले उपकरणों में इंटीग्रेशन संभव है। व्यवहार्यता आकलन के लिए विवरण भेजें।
हमें अपनी मशीनों और साइटों के बारे में बताएँ। MERI नेविगेशन पैकेज और विकल्पों की सिफ़ारिश करेगा, और डीलरों, ठेकेदारों व OEM प्रोजेक्ट्स के लिए उपयुक्त कॉन्फ़िगरेशन का कोटेशन देगा।