সেন্টিমিটার-স্তরের অবস্থান নির্ণয়
দুটি GNSS অ্যান্টেনা ও একটি RTK করেকশন রেফারেন্স কন্ট্রোলারকে অবস্থান ও দিকের তথ্য দেয়, যাতে RTK fix মোডে নিখুঁতভাবে পথ অনুসরণ করা যায়।
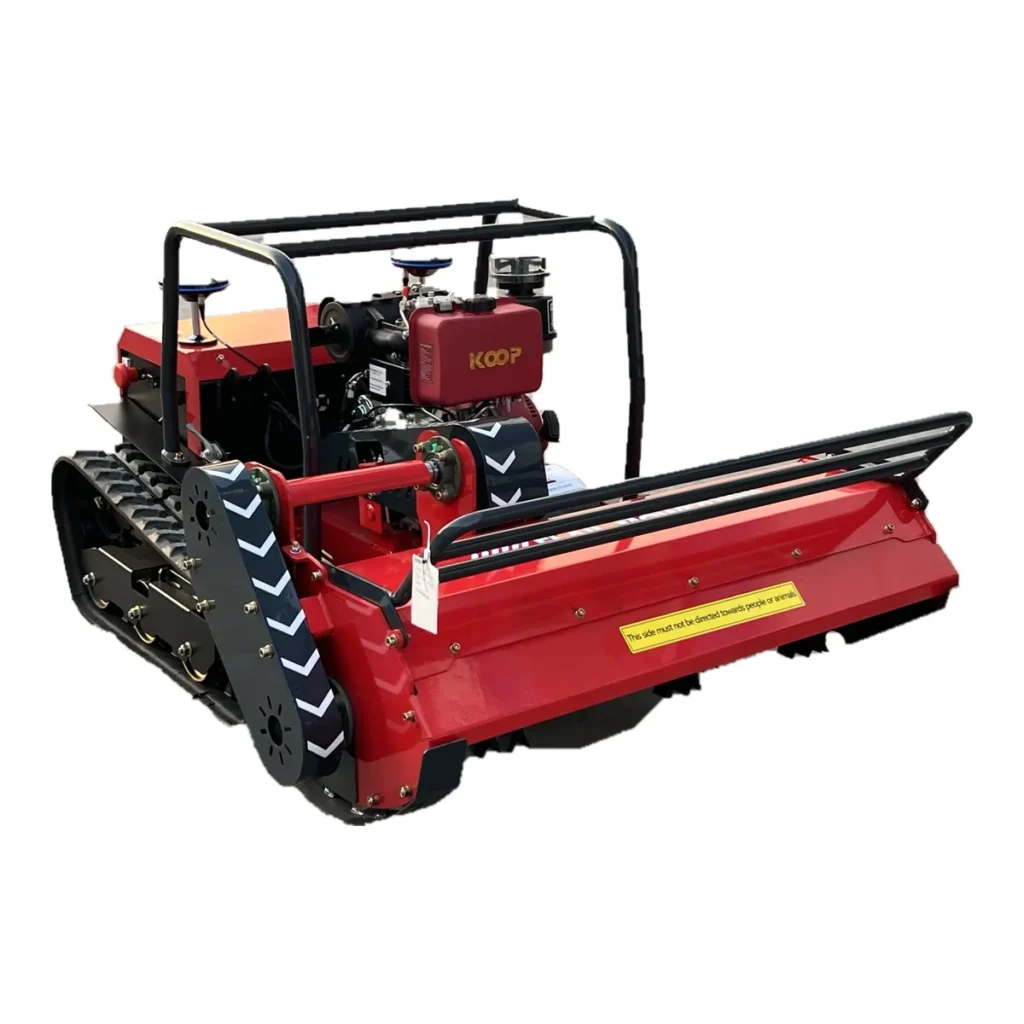


1 / 6
ছবিতে: দুটি RTK GNSS অ্যান্টেনা লাগানো MERI ডিজেল রিমোট কন্ট্রোল মোয়ার এবং ঐচ্ছিক হার্ডওয়্যারের উদাহরণ। সরবরাহকৃত যন্ত্রাংশ নিশ্চিত কনফিগারেশন তালিকা অনুযায়ী হয়।
MERI · নেভিগেশন ও কন্ট্রোল আপগ্রেড
উপযুক্ত MERI রিমোট কন্ট্রোল মোয়ার বা ফিল্ড মেশিনে গাইডেড কভারেজ যোগ করুন। RTK নেভিগেশন কন্ট্রোলার জিগজ্যাগ, স্পাইরাল, কাস্টম ও বাগান রুট পরিকল্পনা করে, RTK fix মোডে সেন্টিমিটার-স্তরের অবস্থান নির্ণয়ে সেগুলো অনুসরণ করে এবং বাধাগ্রস্ত কাজ আবার শুরু করতে পারে।
খোলা, নিয়মিত এলাকার জন্য Standard RTK প্যাকেজ দিয়ে শুরু করুন। সাইট ও কাজের প্রয়োজনে স্টিরিও ভিশন, 3D LiDAR, বড় স্ক্রিনের রিমোট টার্মিনাল বা RTK বেস স্টেশন যোগ করুন।
নেভিগেশন একটি ঐচ্ছিক আপগ্রেড, প্রতিটি MERI মেশিনে স্ট্যান্ডার্ড নয়। MERI নেভিগেশন সিস্টেমে বিশেষজ্ঞ প্রযুক্তি অংশীদারদের সাথে কাজ করে এবং নির্বাচন, ইন্টিগ্রেশন ও সহায়তার জন্য আপনার যোগাযোগের মাধ্যম।
সিস্টেম কী করে
দুটি GNSS অ্যান্টেনা ও একটি RTK করেকশন রেফারেন্স কন্ট্রোলারকে অবস্থান ও দিকের তথ্য দেয়, যাতে RTK fix মোডে নিখুঁতভাবে পথ অনুসরণ করা যায়।
জিগজ্যাগ (আগে-পিছে), স্পাইরাল, রেকর্ড করা কাস্টম রুট বা গাছের সারির মাঝে পয়েন্ট সংযুক্ত ও সম্পাদনা করা বাগান রুট বেছে নিন, যাতে কাজ শেষ হওয়া জমিতে বারবার চলাচল কমে।
ম্যাপিংয়ের সময় স্থির বাধা ও ফেরার পয়েন্ট রেকর্ড করুন। অ্যাপ থেকে মেশিন বিরতি, বন্ধ বা ফেরত ডাকুন এবং সংরক্ষিত কাজ যেখানে থেমেছিল সেখান থেকে আবার শুরু করুন।
তিনটি প্যাকেজ। একটি নির্বাচন নীতি।
সবচেয়ে লম্বা সেন্সর তালিকা নয়, বরং বাধা, স্যাটেলাইট দৃশ্যমানতা ও কাজের জটিলতা অনুযায়ী বেছে নিন। Standard, Advanced ও Flagship প্যাকেজের নাম; সক্রিয় হার্ডওয়্যার ও ফাংশন নিশ্চিত কনফিগারেশন তালিকা অনুযায়ী হয়।
খোলা, নিয়মিত মাঠ, পার্ক এবং ভালো আকাশ দৃশ্যমানতার সাইটের জন্য। স্থিতিশীল পরিচালনা, খরচ-দক্ষতা ও সহজ ইন্টিগ্রেশনে কেন্দ্রীভূত।
সাধারণ কাজ: নিয়মিত ঘাস কাটা, সাইটে স্প্রে বা পরিষ্কার, নিয়মিত পরিদর্শন, কম গতির পরিবহন।
গাছের নিচে, আংশিক বাধা, দুর্বল স্যাটেলাইট সংকেত, সামান্য ভূমি পরিবর্তন ও অনিয়মিত এলাকার জন্য। LiDAR ডেটা অবস্থানের বিচ্যুতি সংশোধন করে এবং ধারাবাহিকতা বাড়ায়।
সাধারণ কাজ: ফলের বাগান, বনের প্রান্ত, জটিল মাঠ, পৌর ও পার্কের কাজ।
ইনডোর/আউটডোর স্থানান্তর, 3D দৃশ্য ম্যাপিং, রুট মেমরি ও বহু পরিবেশে টানা কাজের জন্য RTK, LiDAR SLAM, জড়ত্বীয় নেভিগেশন ও অতিরিক্ত সেন্সর।
সাধারণ কাজ: জটিল সাইট, ইনডোর/আউটডোর পরিবহন, কাস্টম প্রকল্প।
| প্যাকেজ | অবস্থান নির্ণয় | সবচেয়ে উপযুক্ত পরিবেশ |
|---|---|---|
| Standard | উচ্চ-নির্ভুলতার RTK | খোলা, নিয়মিত বহির্ভাগ এলাকা |
| Advanced | RTK + LiDAR SLAM ফিউশন | গাছ, আংশিক বাধা, অনিয়মিত বিন্যাস |
| Flagship | RTK + LiDAR SLAM + জড়ত্বীয় ও মাল্টি-সেন্সর ফিউশন | ইনডোর/আউটডোর স্থানান্তর, জটিল টানা কাজ |
ঐচ্ছিক মডিউল
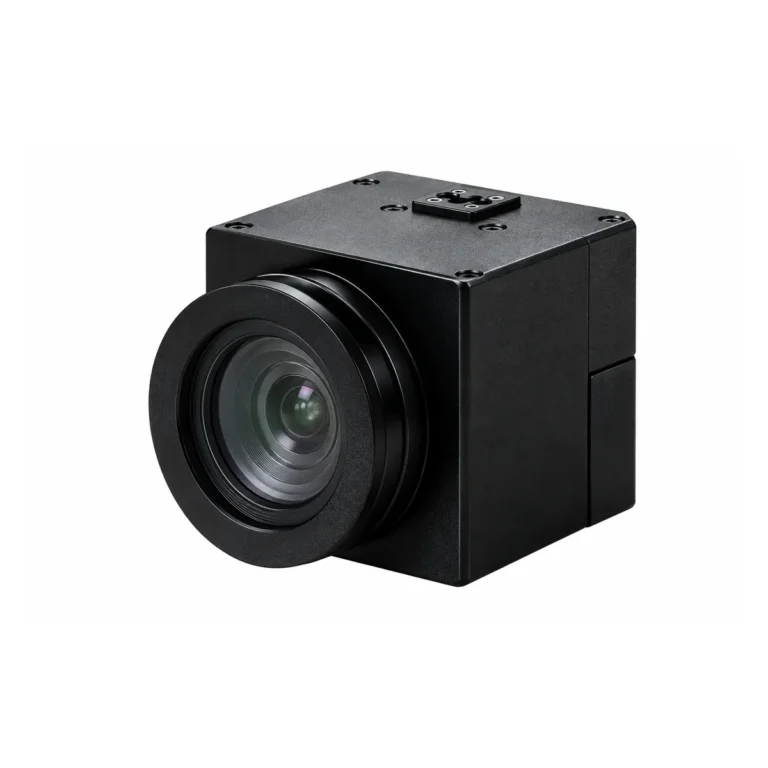
স্টিরিও ক্যামেরা চলমান বাধা শনাক্ত করে। চিহ্নিত স্থির বাধার সাথে মিলিয়ে সিস্টেম এড়িয়ে যেতে, গতি কমাতে বা থামতে পারে। ভিডিও সম্প্রচার অপারেটরকে কর্মস্থল পর্যবেক্ষণে সহায়তা করে।

মেশিন নিয়ন্ত্রণ, প্যারামিটার সমন্বয়, কাস্টম কাজের সেটিং ও ম্যানুয়াল হস্তক্ষেপের জন্য টাচস্ক্রিন টার্মিনাল। স্বতন্ত্র অফলাইন পরিচালনা সরবরাহকৃত কনফিগারেশনের ওপর নির্ভর করে।
3D ম্যাপিং, ভূমি স্ক্যানিং, বাধার দূরত্ব পরিমাপ ও শনাক্তকরণ। উপযুক্ত SLAM কনফিগারেশন ও বৈধ ম্যাপ থাকলে স্যাটেলাইট সংকেত বাধাগ্রস্ত স্থানে অবস্থান নির্ণয়ে সহায়তা করে।
মেশিনের জন্য ডিফারেন্সিয়াল অবস্থান নির্ণয়ের রেফারেন্স: খোলা এলাকায় 2.5 km পর্যন্ত ব্যাসার্ধ (5 km ব্যাস), 20 dBm ট্রান্সমিট পাওয়ার, DC 5 V সরবরাহ। প্রকৃত কভারেজ ভূমি, বাধা ও রেডিও অবস্থার ওপর নির্ভর করে।
বাধা শনাক্তকরণ মাউন্টিং, বস্তুর বৈশিষ্ট্য ও পরিবেশের ওপর নির্ভর করে। এড়ানোর কৌশল, পরিসর ও সংবেদনশীলতা প্রতিটি প্রকল্পের জন্য কনফিগার করা হয়।
কীভাবে কাজ সেট করা হয়
কম ব্যাটারিতে স্বয়ংক্রিয় ফেরা ও চার্জের পর পুনরায় শুরু কেবল সামঞ্জস্যপূর্ণ স্বয়ংক্রিয় চার্জিং হার্ডওয়্যারসহ বৈদ্যুতিক মেশিনের ক্ষেত্রে প্রযোজ্য এবং আলাদা নিশ্চিতকরণ প্রয়োজন।
নথিতে উল্লিখিত নামমাত্র মান
| বিষয় | স্পেসিফিকেশন |
|---|---|
| স্যাটেলাইট সিস্টেম | GPS + BeiDou (BDS) + GLONASS |
| অবস্থানের নির্ভুলতা | RTK fix মোডে ±2 cm |
| অবস্থা (অ্যাটিচিউড) নির্ভুলতা | 0.1°, 6-অক্ষ IMU |
| অবস্থান হালনাগাদের হার | 10 Hz |
| ডিফারেন্সিয়াল রেফারেন্স | RTK বেস স্টেশন সমর্থন |
| বেস স্টেশনের কভারেজ | ≤2.5 km ব্যাসার্ধ / ≤5 km ব্যাস, খোলা এলাকা |
| রুটের ধরন | জিগজ্যাগ, স্পাইরাল, কাস্টম, বাগান |
| কন্ট্রোলার ইন্টারফেস (NAV-L3) | পাওয়ার/ডেটা কানেক্টর, RJ45 Ethernet, 4G, Wi-Fi, Bluetooth, দুটি GNSS অ্যান্টেনা পোর্ট, Nano-SIM |
| NAV-L3 কন্ট্রোলারের আকার | 114.4 × 66.2 × 29.3 mm (বডি) |
প্রকৃত নির্ভুলতা ইনস্টলেশন, করেকশন সেবা ও অবস্থান নির্ণয়ের অবস্থার ওপর নির্ভর করে; সরবরাহকৃত হার্ডওয়্যার ও সাইট অ্যাকসেপ্ট্যান্স টেস্টে নিশ্চিত করুন। ইনস্টলেশনের আগে সরবরাহকৃত হার্নেস অনুযায়ী পাওয়ার সাপ্লাই ও ওয়্যারিং নিশ্চিত করা হয়।
নেভিগেশন জরুরি স্টপ, নিষিদ্ধ এলাকা বা প্রশিক্ষিত তত্ত্বাবধানের বিকল্প নয়। সিস্টেম ঠিক করার আগে RTK, ভিশন ও LiDAR নেভিগেশন এবং সাধারণ রিমোট মোয়ার বনাম নেভিগেশন-সহায়ক মোয়ার-এর তুলনা (ইংরেজিতে) পড়ুন।
পার্ক, নিয়মিত মাঠ ও বাগানে ম্যাপ করা, পুনরাবৃত্তিযোগ্য চলাচলসহ রিমোট কন্ট্রোল মোয়ার ও ব্রাশ কাটার।
নিয়মিত বা জটিল জমিতে সামঞ্জস্যপূর্ণ স্প্রেয়ার, কমপ্যাক্ট টিলার ও অন্যান্য কম গতির মাঠের যন্ত্র।
টহল, পরিদর্শন ও পরিবহন প্রকল্প, সাথে OEM উৎপাদনের জন্য যানবাহন ইন্টারফেস অভিযোজন ও সফটওয়্যার এক্সটেনশন।
ধাপে ধাপে প্রদর্শন
টিউটোরিয়ালে একটি কনফিগারেশন দেখানো হয়েছে। স্ক্রিন ও কন্ট্রোল সরবরাহকৃত হার্ডওয়্যার ও সফটওয়্যার সংস্করণ অনুযায়ী ভিন্ন হয়। আরও প্রদর্শন MERI ভিডিও-তে দেখুন।
কেনার আগে প্রযুক্তিগত পরামর্শ, সম্ভাব্যতা মূল্যায়ন ও সমাধান কনফিগারেশন; ডেলিভারির পর কমিশনিং গাইডেন্স, অপারেটর প্রশিক্ষণ ও সফটওয়্যার আপডেট সমন্বয়।
NAV-L3-এর ইংরেজি ব্যবহারকারী ম্যানুয়াল অনুরোধে ক্রেতা ও প্রকল্প অংশীদারদের সাথে শেয়ার করা হয়।
NAV-L3 ব্যবহারকারী ম্যানুয়াল অনুরোধ করুন →না। MERI মেশিন স্ট্যান্ডার্ড হিসেবে সরাসরি রিমোট কন্ট্রোলে চলে। RTK নেভিগেশন উপযুক্ত মেশিন ও সাইটের জন্য ঐচ্ছিক আপগ্রেড, যা কোটেশনে নিশ্চিত করা হয়।
উৎস স্পেসিফিকেশন হলো 10 Hz হালনাগাদের হারসহ RTK fix মোডে ±2 cm। প্রকৃত নির্ভুলতা ইনস্টলেশন, করেকশন উৎস ও সাইটের অবস্থার ওপর নির্ভর করে, তাই সাইট অ্যাকসেপ্ট্যান্স টেস্টে নিশ্চিত করা হয়।
স্থির বাধা ম্যাপে রেকর্ড করা হয় এবং রুট সেগুলোর চারপাশ দিয়ে যায়। চলমান বাধা শনাক্তে ঐচ্ছিক স্টিরিও ভিশন ক্যামেরা বা 3D LiDAR প্রয়োজন, এবং এড়ানো, গতি কমানো বা থামা প্রকল্প অনুযায়ী কনফিগার করা হয়।
গাছের ছাউনি স্যাটেলাইট সংকেত দুর্বল করতে পারে। বাগান ও আংশিক বাধাগ্রস্ত সাইটের জন্য Advanced RTK + LiDAR SLAM প্যাকেজ সুপারিশ করা হয়, এবং কর্মক্ষমতা সাইটে নিশ্চিত করা হয়।
একটি RTK করেকশন রেফারেন্স প্রয়োজন। MERI খোলা এলাকায় 2.5 km পর্যন্ত ব্যাসার্ধ কভার করা ঐচ্ছিক বেস স্টেশন দিতে পারে; সঠিক উৎস আপনার সাইট ও অঞ্চলের ওপর নির্ভর করে।
যান, কন্ট্রোল ইন্টারফেস ও সাইট পর্যালোচনার পর সামঞ্জস্যপূর্ণ কম গতির যন্ত্রে ইন্টিগ্রেশন সম্ভব। সম্ভাব্যতা মূল্যায়নের জন্য তথ্য পাঠান।
আপনার মেশিন ও সাইট সম্পর্কে আমাদের জানান। MERI নেভিগেশন প্যাকেজ ও অপশন সুপারিশ করবে এবং ডিলার, ঠিকাদার ও OEM প্রকল্পের জন্য উপযুক্ত কনফিগারেশনের কোটেশন দেবে।