Posisi tingkat sentimeter
Dua antena GNSS dan referensi koreksi RTK memberi pengendali data posisi dan arah untuk mengikuti jalur secara akurat dalam mode solusi RTK fix.


1 / 6
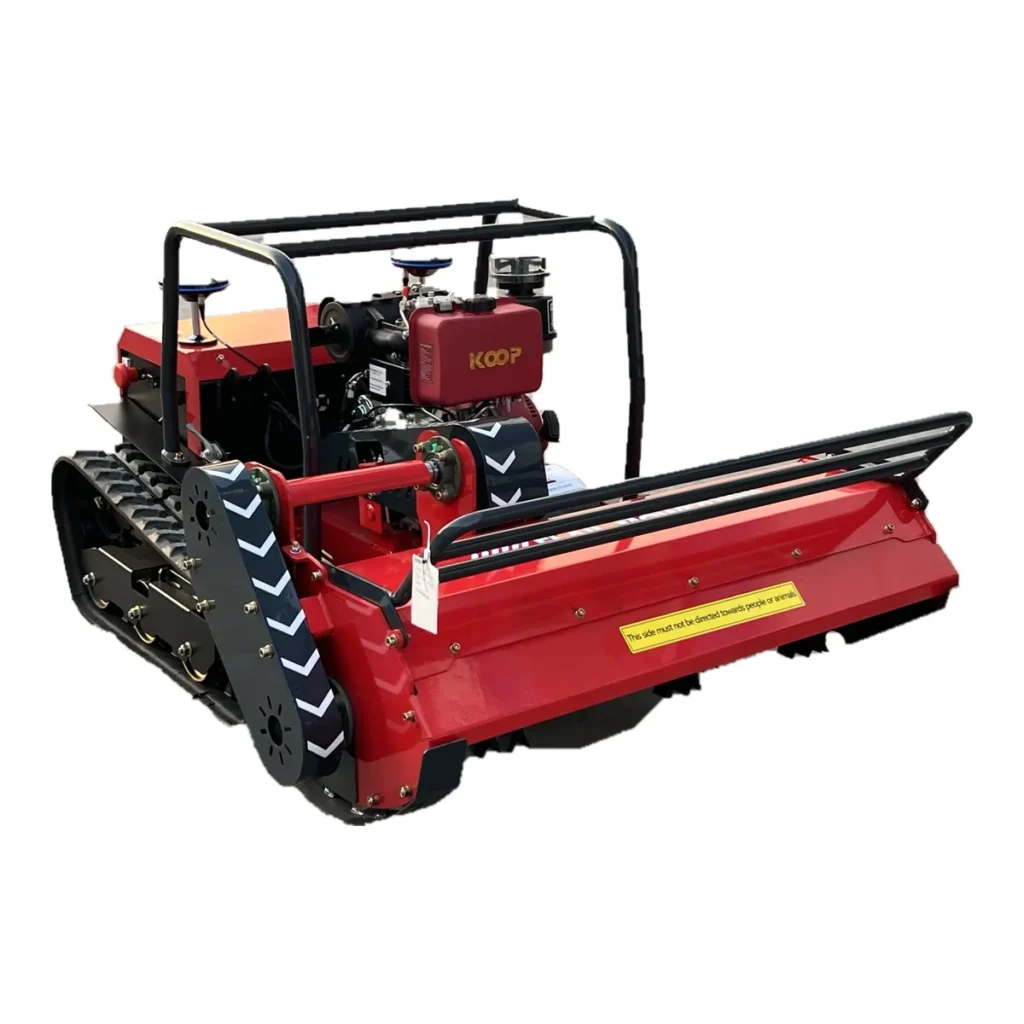
Pada gambar: mesin pemotong remote control MERI diesel dengan dua antena GNSS RTK terpasang, serta contoh perangkat keras opsional. Komponen yang dikirim mengikuti daftar konfigurasi yang telah dikonfirmasi.
MERI · Upgrade navigasi & kontrol
Tambahkan cakupan terpandu pada mesin pemotong rumput remote control atau mesin lapangan MERI yang sesuai. Pengendali navigasi RTK merencanakan rute zigzag, spiral, kustom, dan kebun buah, mengikutinya dengan posisi tingkat sentimeter dalam mode solusi RTK fix, dan dapat melanjutkan pekerjaan yang terhenti.
Mulailah dengan paket Standard RTK untuk area terbuka dan teratur. Tambahkan stereo vision, LiDAR 3D, terminal jarak jauh layar besar, atau base station RTK bila lokasi dan tugas membutuhkannya.
Navigasi adalah upgrade opsional, bukan standar pada setiap mesin MERI. MERI bekerja sama dengan mitra teknologi khusus untuk sistem navigasi dan menjadi kontak Anda untuk pemilihan, integrasi, dan dukungan.
Apa yang dilakukan sistem
Dua antena GNSS dan referensi koreksi RTK memberi pengendali data posisi dan arah untuk mengikuti jalur secara akurat dalam mode solusi RTK fix.
Pilih zigzag (bolak-balik), spiral, rute kustom yang direkam, atau rute kebun yang menghubungkan dan mengedit titik di antara barisan pohon, sehingga mengurangi lintasan berulang di area yang sudah selesai.
Catat rintangan tetap dan titik kembali saat pemetaan. Jeda, hentikan, atau panggil kembali mesin dari aplikasi, dan lanjutkan pekerjaan tersimpan dari titik terhentinya.
Tiga paket. Satu logika pemilihan.
Pilih berdasarkan rintangan, visibilitas satelit, dan kompleksitas tugas—bukan daftar sensor terpanjang. Standard, Advanced, dan Flagship adalah nama paket; perangkat keras dan fungsi yang diaktifkan mengikuti daftar konfigurasi yang dikonfirmasi.
Untuk lahan terbuka dan teratur, taman, dan lokasi dengan pandangan langit yang baik. Berfokus pada operasi stabil, efisiensi biaya, dan integrasi yang mudah.
Pekerjaan umum: pemotongan rutin, penyemprotan atau pembersihan area, inspeksi rutin, transportasi kecepatan rendah.
Untuk area di bawah pepohonan, halangan sebagian, penerimaan satelit lebih lemah, perubahan medan ringan, dan area tidak beraturan. Data LiDAR mengoreksi penyimpangan posisi dan meningkatkan kontinuitas.
Pekerjaan umum: kebun buah, tepi hutan, lahan kompleks, pekerjaan kota dan taman.
RTK, LiDAR SLAM, navigasi inersia, dan sensor lain untuk transisi dalam/luar ruangan, pemetaan adegan 3D, memori rute, dan tugas berkelanjutan di berbagai lingkungan.
Pekerjaan umum: lokasi kompleks, transportasi dalam/luar ruangan, proyek kustom.
| Paket | Penentuan posisi | Lingkungan paling sesuai |
|---|---|---|
| Standard | RTK presisi tinggi | Area luar ruangan terbuka dan teratur |
| Advanced | Fusi RTK + LiDAR SLAM | Pepohonan, halangan sebagian, tata letak tidak beraturan |
| Flagship | RTK + LiDAR SLAM + fusi inersia & multi-sensor | Transisi dalam/luar ruangan, tugas berkelanjutan yang kompleks |
Modul opsional
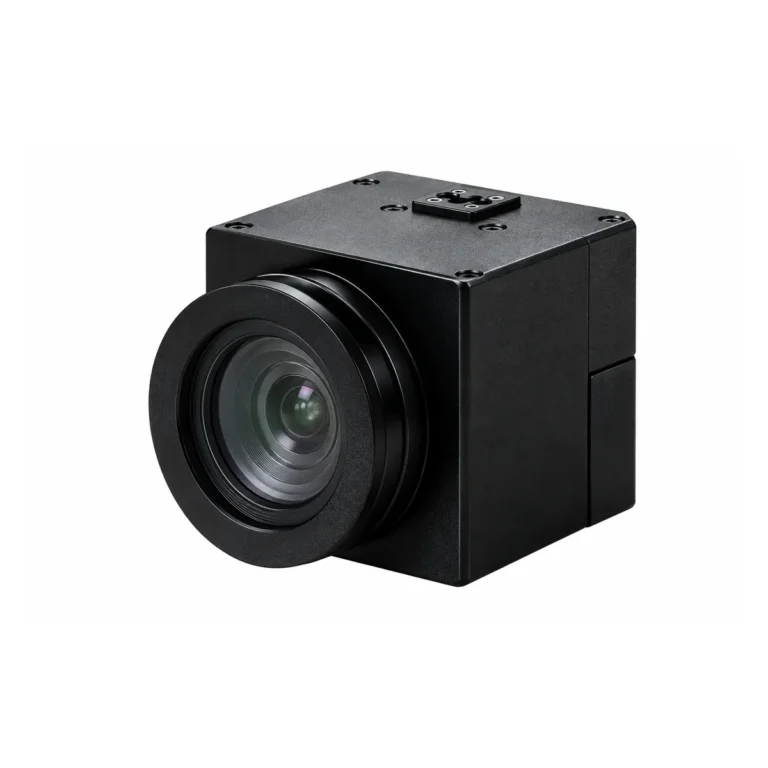
Kamera stereo mendeteksi rintangan bergerak. Dikombinasikan dengan rintangan tetap yang ditandai, sistem dapat menghindar, melambat, atau berhenti. Transmisi video membantu operator mengamati lokasi kerja.

Terminal layar sentuh untuk kontrol mesin, penyesuaian parameter, pengaturan tugas kustom, dan intervensi manual. Operasi offline mandiri bergantung pada konfigurasi yang disediakan.
Pemetaan 3D, pemindaian medan, pengukuran jarak, dan persepsi rintangan. Dengan konfigurasi SLAM yang sesuai dan peta yang valid, LiDAR mendukung lokalisasi di tempat penerimaan satelit terhalang.
Referensi penentuan posisi diferensial untuk mesin: radius hingga 2,5 km (diameter 5 km) di area terbuka, daya pancar 20 dBm, catu daya DC 5 V. Cakupan aktual bergantung pada medan, halangan, dan kondisi radio.
Deteksi rintangan bergantung pada pemasangan, karakteristik objek, dan lingkungan. Strategi penghindaran, jangkauan, dan sensitivitas dikonfigurasi untuk setiap proyek.
Cara menyiapkan pekerjaan
Kembali otomatis saat baterai lemah dan melanjutkan setelah pengisian hanya berlaku untuk mesin listrik dengan perangkat pengisian otomatis yang kompatibel dan memerlukan konfirmasi terpisah.
Nilai nominal dari sumber
| Item | Spesifikasi |
|---|---|
| Sistem satelit | GPS + BeiDou (BDS) + GLONASS |
| Akurasi posisi | ±2 cm dalam mode solusi RTK fix |
| Akurasi sikap | 0,1°, IMU 6 sumbu |
| Laju pembaruan posisi | 10 Hz |
| Referensi diferensial | Dukungan base station RTK |
| Cakupan base station | Radius ≤2,5 km / diameter ≤5 km, area terbuka |
| Jenis rute | Zigzag, spiral, kustom, kebun buah |
| Antarmuka pengendali (NAV-L3) | Konektor daya/data, Ethernet RJ45, 4G, Wi-Fi, Bluetooth, dua port antena GNSS, Nano-SIM |
| Ukuran pengendali NAV-L3 | 114,4 × 66,2 × 29,3 mm (bodi) |
Akurasi aktual bervariasi menurut pemasangan, layanan koreksi, dan kondisi penentuan posisi; konfirmasikan dengan perangkat keras yang disediakan dan uji penerimaan di lokasi. Catu daya dan pengkabelan dikonfirmasi sesuai harness yang dikirim sebelum pemasangan.
Navigasi tidak menggantikan tombol berhenti darurat, zona terlarang, atau pengawasan terlatih. Baca perbandingan navigasi RTK, vision, dan LiDAR serta mesin pemotong remote standar vs berbantuan navigasi (dalam bahasa Inggris) sebelum menentukan sistem.
Mesin pemotong rumput dan semak remote control di taman, lahan teratur, dan kebun buah dengan lintasan terpetakan yang dapat diulang.
Penyemprot yang kompatibel, mesin bajak kecil, dan peralatan lapangan kecepatan rendah lainnya di petak teratur maupun kompleks.
Proyek patroli, inspeksi, dan transportasi, serta adaptasi antarmuka kendaraan dan ekstensi perangkat lunak untuk produksi OEM.
Demonstrasi langkah demi langkah
Tutorial menunjukkan satu konfigurasi. Tampilan dan kontrol berbeda menurut perangkat keras dan versi perangkat lunak yang dikirim. Demonstrasi lain ada di video MERI.
Konsultasi teknis, penilaian kelayakan, dan konfigurasi solusi sebelum pembelian; panduan commissioning, pelatihan operator, dan koordinasi pembaruan perangkat lunak setelah pengiriman.
Manual pengguna NAV-L3 berbahasa Inggris dibagikan kepada pembeli dan mitra proyek atas permintaan.
Minta manual pengguna NAV-L3 →Tidak. Mesin MERI standar dengan kendali remote langsung. Navigasi RTK adalah upgrade opsional untuk mesin dan lokasi yang sesuai, dikonfirmasi dalam penawaran.
Spesifikasi sumber adalah ±2 cm dalam mode solusi RTK fix dengan laju pembaruan 10 Hz. Akurasi nyata bergantung pada pemasangan, sumber koreksi, dan kondisi lokasi, sehingga dikonfirmasi melalui uji penerimaan di lokasi.
Rintangan tetap dicatat di peta dan dihindari oleh rute. Deteksi rintangan bergerak memerlukan kamera stereo vision atau LiDAR 3D opsional, dengan penghindaran, perlambatan, atau penghentian dikonfigurasi untuk proyek.
Tajuk pohon dapat melemahkan penerimaan satelit. Untuk kebun buah dan lokasi yang sebagian terhalang, paket Advanced RTK + LiDAR SLAM direkomendasikan, dengan kinerja dikonfirmasi di lokasi.
Referensi koreksi RTK diperlukan. MERI dapat menyediakan base station opsional dengan cakupan radius hingga 2,5 km di area terbuka; sumber yang tepat bergantung pada lokasi dan wilayah Anda.
Integrasi dimungkinkan untuk peralatan kecepatan rendah yang kompatibel setelah meninjau kendaraan, antarmuka kontrol, dan lokasi. Kirimkan detailnya untuk penilaian kelayakan.
Ceritakan tentang mesin dan lokasi Anda. MERI akan merekomendasikan paket navigasi dan opsinya, serta memberikan penawaran konfigurasi yang sesuai untuk dealer, kontraktor, dan proyek OEM.