ตำแหน่งระดับเซนติเมตร
เสา GNSS คู่และข้อมูลแก้ RTK ให้ตำแหน่งและทิศแก่ตัวควบคุม เพื่อติดตามแนวแม่นในโหมด RTK fixed solution


1 / 6
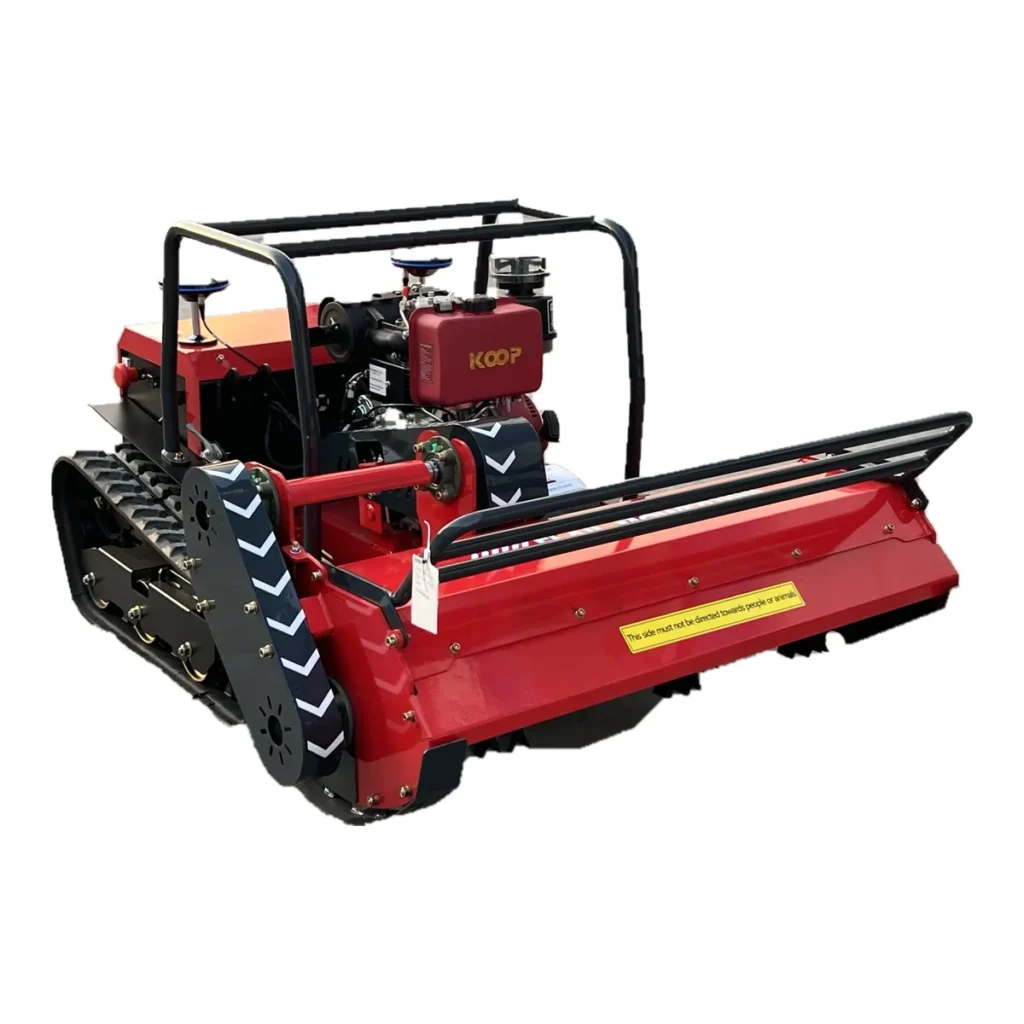
ภาพ: เครื่องดีเซลรีโมต MERI ติดเสา RTK GNSS คู่ พร้อมตัวอย่างฮาร์ดแวร์ทางเลือก ส่วนประกอบส่งมอบตามรายการชุดที่ยืนยัน
MERI · อัปเกรดนำทางและควบคุม
เพิ่มการครอบคลุมแบบนำทางให้เครื่องรีโมต MERI หรือเครื่องภาคสนามที่เหมาะ ตัวควบคุม RTK วางแผน เส้นทางซิกแซก เกลียว กำหนดเอง และสวนผลไม้ติดตามด้วยตำแหน่งระดับเซนติเมตรในโหมด RTK fixed solution และทำงานต่อหลังหยุดได้
เริ่มแพ็ก RTK มาตรฐานสำหรับพื้นที่เปิดสม่ำเสมอ เพิ่มภาพสเตอริโอ 3D LiDAR จอรีโมตใหญ่ หรือสถานีฐาน RTK เมื่อพื้นที่และงานต้องการ
นำทางเป็นอัปเกรดทางเลือก ไม่ใช่มาตรฐานทุกเครื่อง MERI ทำงานกับผู้เชี่ยวชาญเทคโนโลยีนำทาง และเป็นผู้ติดต่อเลือก รวมระบบ และสนับสนุน
ระบบทำอะไร
เสา GNSS คู่และข้อมูลแก้ RTK ให้ตำแหน่งและทิศแก่ตัวควบคุม เพื่อติดตามแนวแม่นในโหมด RTK fixed solution
เลือกซิกแซกไปกลับ เกลียว เส้นทางบันทึกเอง หรือเส้นสวนที่เชื่อมและแก้จุดระหว่างแถว ลดการเดินซ้ำพื้นที่เสร็จ
บันทึกสิ่งกีดขวางคงที่และจุดกลับเมื่อทำแผนที่ หยุดชั่วคราว หยุด หรือเรียกกลับจากแอป และทำงานที่บันทึกต่อจากจุดหยุด
สามแพ็ก หลักเลือกเดียวกัน
เลือกตามสิ่งกีดขวาง การรับดาวเทียม และความซับซ้อนงาน ไม่ใช่รายการเซนเซอร์ยาวที่สุด มาตรฐาน ขั้นสูง และเรือธงเป็นชื่อแพ็ก ฮาร์ดแวร์กับหน้าที่ที่เปิดตามรายการชุดยืนยัน
สำหรับแปลงเปิดสม่ำเสมอ สวน และพื้นที่เห็นท้องฟ้าดี เน้นเสถียร คุ้มต้นทุน และรวมระบบตรงไปตรงมา
งานทั่วไป: ตัดประจำ พ่นหรือทำความสะอาดพื้นที่ ตรวจประจำ ขนส่งความเร็วต่ำ
สำหรับร่มไม้ กีดขวางบางส่วน ดาวเทียมอ่อน พื้นเปลี่ยนปานกลาง และพื้นที่ไม่เป็นทรง LiDAR แก้คลาดตำแหน่งและเพิ่มความต่อเนื่อง
งานทั่วไป: สวนผลไม้ ขอบป่า แปลงซับซ้อน งานเทศบาลและสวน
RTK, LiDAR SLAM, นำทางเฉื่อย และเซนเซอร์เพิ่มสำหรับเปลี่ยนใน/นอกอาคาร ทำแผนที่ 3D จำเส้นทาง และงานต่อเนื่องหลายสภาพ
งานทั่วไป: พื้นที่ซับซ้อน ขนส่งใน/นอกอาคาร โครงการเฉพาะ
ตำแหน่งแพ็กจากคู่มือ MERI Smart Navigation (v1.1)
เลื่อนด้านข้างเพื่อดูข้อมูลจำเพาะทั้งหมด
| แพ็ก | ระบุตำแหน่ง | สภาพที่เหมาะ |
|---|---|---|
| มาตรฐาน | RTK แม่นยำสูง | กลางแจ้งเปิดสม่ำเสมอ |
| ขั้นสูง | ผสาน RTK + LiDAR SLAM | ต้นไม้ กีดขวางบางส่วน ผังไม่สม่ำเสมอ |
| เรือธง | RTK + LiDAR SLAM + เฉื่อยและหลายเซนเซอร์ | เปลี่ยนใน/นอกอาคาร งานต่อเนื่องซับซ้อน |
โมดูลทางเลือก
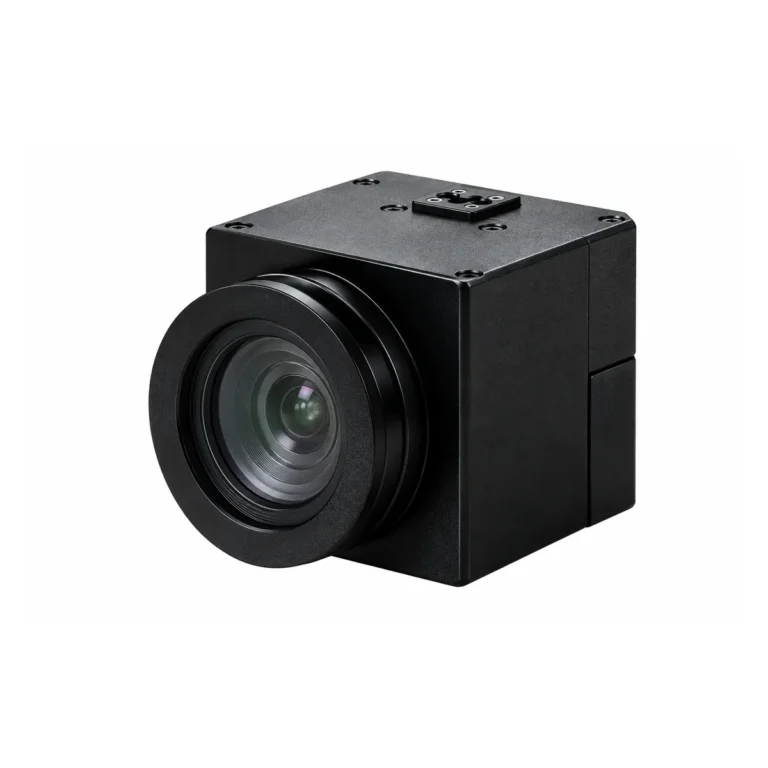
กล้องสเตอริโอตรวจสิ่งกีดขวางเคลื่อน ร่วมกับสิ่งคงที่ที่ทำเครื่องหมาย ระบบหลีก ชะลอ หรือหยุดได้ ภาพส่งช่วยให้คนสังเกตพื้นที่

จอสัมผัสควบคุมเครื่อง ปรับพารามิเตอร์ ตั้งงานเฉพาะ และแทรกแซงมือ การทำงานออฟไลน์อิสระขึ้นอยู่กับชุดที่ให้
ทำแผนที่ 3D สแกนพื้นที่ วัดระยะและรับรู้สิ่งกีดขวาง เมื่อมีชุด SLAM เหมาะและแผนที่ใช้ได้ รองรับระบุตำแหน่งเมื่อดาวเทียมถูกบัง
จุดอ้างอิงตำแหน่งแบบผลต่างให้เครื่อง: รัศมีสูงสุด 2.5 km (เส้นผ่านศูนย์กลาง 5 km) ในที่เปิด กำลังส่ง 20 dBm ไฟ DC 5 V ระยะจริงขึ้นอยู่กับพื้นที่ สิ่งกีดขวาง และวิทยุ
การตรวจสิ่งกีดขวางขึ้นอยู่กับติดตั้ง ลักษณะวัตถุ และสภาพแวดล้อม ตั้งกลยุทธ์ ระยะ และความไวสำหรับแต่ละโครงการ
ตั้งงานอย่างไร
กลับอัตโนมัติเมื่อแบตต่ำและทำต่อหลังชาร์จ ใช้เฉพาะเครื่องไฟฟ้าที่มีฮาร์ดแวร์ชาร์จอัตโนมัติรองรับ และต้องยืนยันแยก
ค่าระบุจากต้นฉบับ
จากคู่มือ MERI Smart Navigation (v1.1) และเอกสาร NAV-L3
เลื่อนด้านข้างเพื่อดูข้อมูลจำเพาะทั้งหมด
| รายการ | ข้อมูลจำเพาะ |
|---|---|
| ระบบดาวเทียม | GPS + BeiDou (BDS) + GLONASS |
| ความแม่นตำแหน่ง | ±2 cm ในโหมด RTK fixed solution |
| ความแม่นท่าทาง | 0.1°, IMU 6 แกน |
| อัตราอัปเดตตำแหน่ง | 10 Hz |
| จุดอ้างอิงแก้ต่าง | รองรับสถานีฐาน RTK |
| ระยะสถานีฐาน | รัศมี ≤2.5 km / เส้นผ่านศูนย์กลาง ≤5 km ในที่เปิด |
| ประเภทเส้นทาง | ซิกแซก เกลียว กำหนดเอง สวน |
| อินเทอร์เฟซตัวควบคุม (NAV-L3) | ขั้วไฟ/ข้อมูล RJ45 Ethernet, 4G, Wi-Fi, Bluetooth, พอร์ตเสา GNSS คู่, Nano-SIM |
| ขนาดตัวควบคุม NAV-L3 | 114.4 × 66.2 × 29.3 mm (ตัวเครื่อง) |
ความแม่นจริงขึ้นอยู่กับติดตั้ง บริการแก้ตำแหน่ง และสภาพระบุตำแหน่ง ยืนยันกับฮาร์ดแวร์ที่ให้และทดสอบรับในพื้นที่ ยืนยันไฟและสายตามชุดสายส่งมอบก่อนติดตั้ง
นำทางไม่แทนหยุดฉุกเฉิน เขตกั้น หรือผู้ดูแลผ่านฝึก อ่านการเปรียบเทียบ นำทาง RTK ภาพ และ LiDAR กับ เครื่องรีโมตมาตรฐานเทียบกับช่วยนำทาง ก่อนกำหนดระบบ
เครื่องตัดหญ้ารีโมตและถางพุ่มในสวน แปลงสม่ำเสมอ และสวนผลไม้ที่ทำแนวตามแผนที่ซ้ำ
เครื่องพ่นยา เครื่องพรวนกะทัดรัด และอุปกรณ์ภาคสนามความเร็วต่ำที่รองรับในแปลงปกติหรือซับซ้อน
ลาดตระเวน ตรวจ และขนส่ง พร้อมปรับอินเทอร์เฟซรถและขยายซอฟต์แวร์สำหรับ OEM
สาธิตทีละขั้น
บทเรียนแสดงชุดหนึ่ง หน้าจอและการควบคุมต่างตามฮาร์ดแวร์และซอฟต์แวร์ที่ส่ง ดูสาธิตเพิ่มใน วิดีโอ MERI.
ปรึกษาเทคนิค ประเมินความเป็นไปได้ และจัดโซลูชันก่อนซื้อ แนะนำเริ่มใช้ ฝึกคน และประสานอัปเดตซอฟต์แวร์หลังส่ง
คู่มือผู้ใช้ NAV-L3 ภาษาอังกฤษให้ผู้ซื้อและคู่ค้าโครงการเมื่อขอ
ขอคู่มือผู้ใช้ NAV-L3 →ไม่ เครื่อง MERI มาตรฐานควบคุมรีโมตโดยตรง RTK เป็นอัปเกรดทางเลือกสำหรับเครื่องและพื้นที่เหมาะ ยืนยันในใบเสนอราคา
สเปกต้นฉบับ ±2 cm ในโหมด RTK fixed solution อัปเดต 10 Hz ความแม่นจริงขึ้นอยู่กับติดตั้ง แหล่งแก้ และพื้นที่ จึงยืนยันในการทดสอบรับพื้นที่
บันทึกสิ่งคงที่บนแผนที่และเดินอ้อม การตรวจสิ่งเคลื่อนต้องใช้กล้องสเตอริโอหรือ 3D LiDAR ทางเลือก ตั้งการหลีก ชะลอ หรือหยุดตามโครงการ
ร่มไม้อาจทำดาวเทียมอ่อน สวนและพื้นที่บังบางส่วนแนะนำแพ็กขั้นสูง RTK + LiDAR SLAM โดยยืนยันผลในพื้นที่
ต้องมีจุดอ้างอิงแก้ RTK MERI จัดสถานีฐานทางเลือกครอบคลุมรัศมีสูงสุด 2.5 km ในที่เปิดได้ แหล่งที่เหมาะขึ้นอยู่กับพื้นที่และภูมิภาค
รวมระบบได้สำหรับอุปกรณ์ความเร็วต่ำที่รองรับ หลังทบทวนรถ อินเทอร์เฟซ และพื้นที่ ส่งรายละเอียดเพื่อประเมิน
แจ้งเครื่องและพื้นที่ MERI จะแนะนำแพ็กกับตัวเลือก และเสนอราคาชุดจับคู่ให้ตัวแทน ผู้รับเหมา และ OEM