Posicionamento em nível de centímetro
Duas antenas GNSS e uma referência de correção RTK fornecem ao controlador dados de posição e direção para seguir o percurso com precisão no modo de solução fixa RTK.


1 / 6
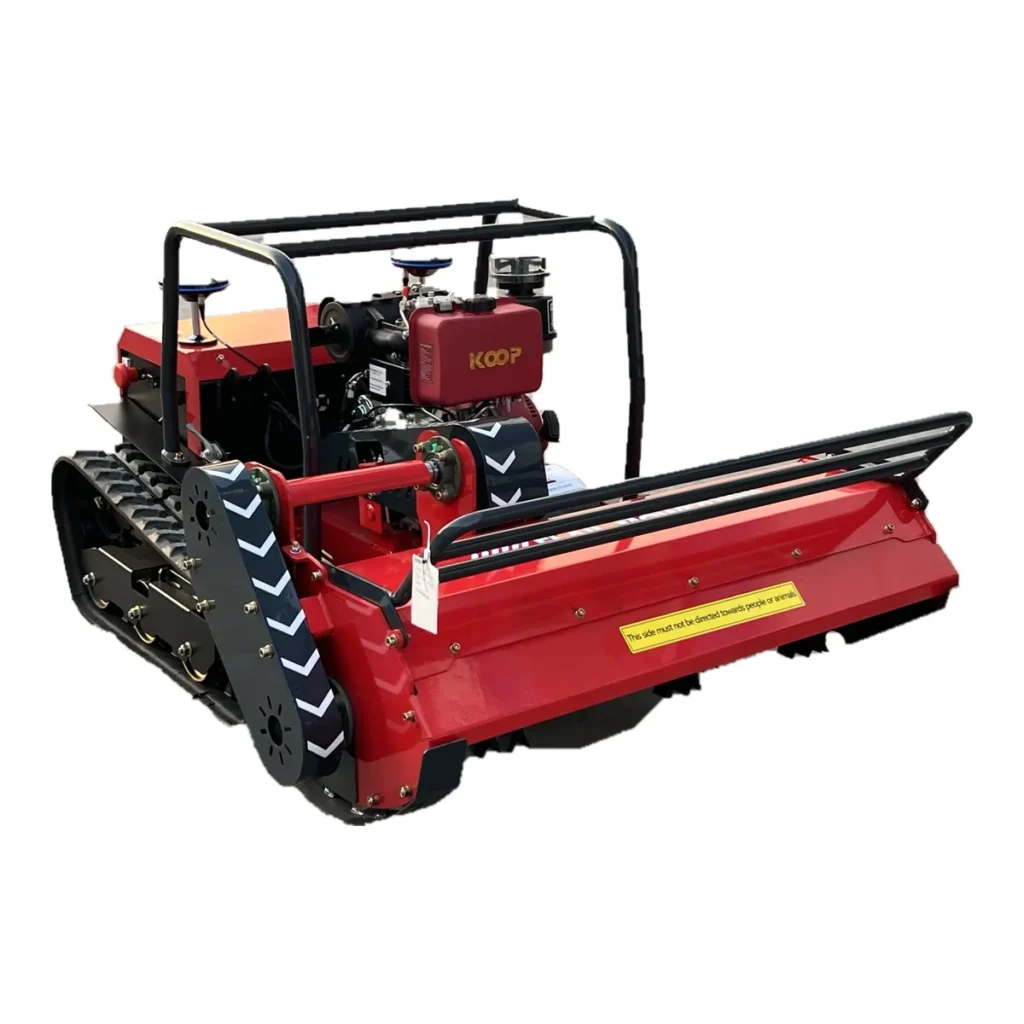
Na imagem: roçadeira de controle remoto MERI a diesel com duas antenas GNSS RTK instaladas, além de exemplos de hardware opcional. Os componentes entregues seguem a lista de configuração confirmada.
MERI · Atualização de navegação e controle
Adicione cobertura guiada a uma roçadeira de controle remoto ou máquina de campo MERI adequada. O controlador de navegação RTK planeja rotas em zigue-zague, espiral, personalizadas e de pomar, segue-as com posicionamento em nível de centímetro no modo de solução fixa RTK e pode retomar um trabalho interrompido.
Comece com o pacote RTK Standard para áreas abertas e regulares. Adicione visão estéreo, LiDAR 3D, terminal remoto com tela grande ou estação base RTK quando o local e a tarefa exigirem.
A navegação é uma atualização opcional, não é padrão em todas as máquinas MERI. A MERI trabalha com parceiros tecnológicos especializados em sistemas de navegação e é o seu contato para seleção, integração e suporte.
O que o sistema faz
Duas antenas GNSS e uma referência de correção RTK fornecem ao controlador dados de posição e direção para seguir o percurso com precisão no modo de solução fixa RTK.
Escolha zigue-zague (ida e volta), espiral, rotas personalizadas gravadas ou rotas de pomar que conectam e editam pontos entre as fileiras de árvores, reduzindo passagens repetidas sobre área já trabalhada.
Registre obstáculos fixos e um ponto de retorno durante o mapeamento. Pause, pare ou chame a máquina de volta pelo aplicativo e retome um trabalho salvo de onde parou.
Três pacotes. Uma lógica de seleção.
Escolha pelos obstáculos, pela visibilidade de satélites e pela complexidade da tarefa, não pela lista de sensores mais longa. Standard, Advanced e Flagship são nomes de pacote; o hardware e as funções habilitados seguem a lista de configuração confirmada.
Para campos abertos e regulares, parques e locais com boa visão do céu. Focado em operação estável, custo eficiente e integração simples.
Trabalhos típicos: roçada regular, pulverização ou limpeza de áreas, inspeção de rotina, transporte em baixa velocidade.
Para cobertura de árvores, obstruções parciais, recepção de satélite mais fraca, pequenas variações de terreno e áreas irregulares. Os dados do LiDAR corrigem desvios de posicionamento e melhoram a continuidade.
Trabalhos típicos: pomares, bordas de mata, campos complexos, serviços municipais e de parques.
RTK, LiDAR SLAM, navegação inercial e outros sensores para transições interior/exterior, mapeamento 3D de cenários, memória de rotas e tarefas contínuas em vários ambientes.
Trabalhos típicos: locais complexos, transporte interior/exterior, projetos personalizados.
| Pacote | Posicionamento | Ambiente mais adequado |
|---|---|---|
| Standard | RTK de alta precisão | Áreas externas abertas e regulares |
| Advanced | Fusão RTK + LiDAR SLAM | Árvores, obstruções parciais, layouts irregulares |
| Flagship | RTK + LiDAR SLAM + fusão inercial e multissensor | Transições interior/exterior, tarefas contínuas complexas |
Módulos opcionais
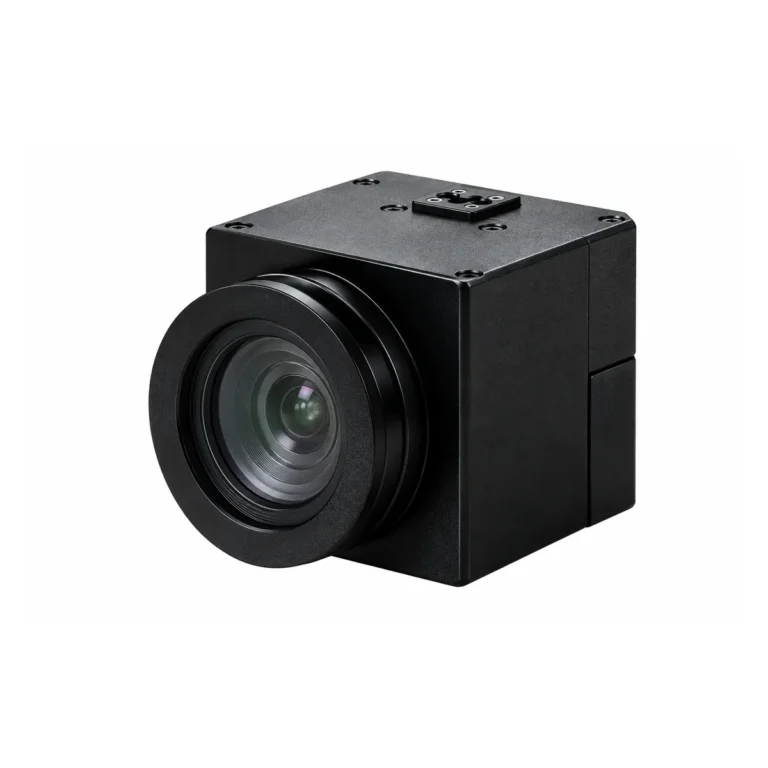
As câmeras estéreo detectam obstáculos em movimento. Em conjunto com os obstáculos fixos marcados, o sistema pode desviar, reduzir a velocidade ou parar. A transmissão de vídeo ajuda o operador a observar o local de trabalho.

Terminal com tela sensível ao toque para controle da máquina, ajuste de parâmetros, configuração de tarefas personalizadas e intervenção manual. A operação independente offline depende da configuração fornecida.
Mapeamento 3D, varredura do terreno, medição de distância e percepção de obstáculos. Com a configuração SLAM adequada e um mapa válido, apoia a localização onde a recepção de satélite é obstruída.
Referência de posicionamento diferencial para a máquina: até 2,5 km de raio (5 km de diâmetro) em áreas abertas, potência de transmissão de 20 dBm, alimentação DC 5 V. A cobertura real depende do terreno, das obstruções e das condições de rádio.
A detecção de obstáculos depende da montagem, das características do objeto e do ambiente. A estratégia de desvio, o alcance e a sensibilidade são configurados para cada projeto.
Como um trabalho é configurado
O retorno automático com bateria baixa e a retomada após a recarga aplicam-se apenas a máquinas elétricas com hardware compatível de recarga automática e exigem confirmação específica.
Valores nominais da documentação
| Item | Especificação |
|---|---|
| Sistemas de satélite | GPS + BeiDou (BDS) + GLONASS |
| Precisão de posição | ±2 cm no modo de solução fixa RTK |
| Precisão de atitude | 0,1°, IMU de 6 eixos |
| Taxa de atualização da posição | 10 Hz |
| Referência diferencial | Suporte a estação base RTK |
| Cobertura da estação base | ≤2,5 km de raio / ≤5 km de diâmetro, área aberta |
| Tipos de rota | Zigue-zague, espiral, personalizada, pomar |
| Interfaces do controlador (NAV-L3) | Conector de alimentação/dados, Ethernet RJ45, 4G, Wi-Fi, Bluetooth, duas portas de antena GNSS, Nano-SIM |
| Dimensões do controlador NAV-L3 | 114,4 × 66,2 × 29,3 mm (corpo) |
A precisão real varia com a instalação, o serviço de correção e as condições de posicionamento; confirme-a com o hardware fornecido e um teste de aceitação no local. A alimentação e a fiação são confirmadas conforme o chicote entregue antes da instalação.
A navegação não substitui a parada de emergência, as zonas de exclusão nem a supervisão treinada. Antes de especificar um sistema, leia a comparação entre navegação RTK, por visão e LiDAR e entre roçadeiras remotas padrão e com navegação assistida (em inglês).
Roçadeiras de controle remoto e trituradores em parques, campos regulares e pomares, com passagens mapeadas e repetíveis.
Pulverizadores compatíveis, microcultivadores e outros equipamentos de campo de baixa velocidade em áreas regulares ou complexas.
Projetos de patrulha, inspeção e transporte, além de adaptação de interfaces de veículos e extensões de software para fabricantes OEM.
Demonstração passo a passo
O tutorial mostra uma configuração. Telas e comandos variam conforme o hardware e a versão de software entregues. Mais demonstrações em vídeos MERI.
Consultoria técnica, avaliação de viabilidade e configuração da solução antes da compra; orientação de comissionamento, treinamento de operadores e coordenação de atualizações de software após a entrega.
O manual do usuário NAV-L3 em inglês é enviado a compradores e parceiros de projeto mediante solicitação.
Solicitar o manual do usuário NAV-L3 →Não. As máquinas MERI vêm de série com controle remoto direto. A navegação RTK é uma atualização opcional para máquinas e locais adequados, confirmada na cotação.
A especificação de origem é ±2 cm no modo de solução fixa RTK, com taxa de atualização de 10 Hz. A precisão real depende da instalação, da fonte de correção e das condições do local, por isso é confirmada em um teste de aceitação no local.
Os obstáculos fixos são registrados no mapa e contornados. A detecção de obstáculos em movimento exige a câmera de visão estéreo ou o LiDAR 3D opcionais, com desvio, redução de velocidade ou parada configurados para o projeto.
A cobertura de árvores pode enfraquecer a recepção de satélite. Para pomares e locais parcialmente obstruídos, recomenda-se o pacote Advanced RTK + LiDAR SLAM, com desempenho confirmado no local.
É necessária uma referência de correção RTK. A MERI pode fornecer uma estação base opcional com cobertura de até 2,5 km de raio em áreas abertas; a fonte adequada depende do seu local e região.
A integração é possível em equipamentos compatíveis de baixa velocidade após a análise do veículo, das interfaces de controle e do local. Envie os dados para uma avaliação de viabilidade.
Conte-nos sobre suas máquinas e locais. A MERI recomendará o pacote de navegação e as opções e fará a cotação da configuração adequada para revendedores, prestadores de serviço e projetos OEM.